 Huỳnh Âu
Chương X — Kỹ Thuật Thủy Khí
Học về gì: Tính chất của lưu chất (chất lỏng và chất khí) làm việc trong hệ thống thủy khí — khối lượng riêng, tính nén được, tính nhớt, chế độ chảy — cùng các phương trình cơ bản (áp suất thủy tĩnh, lưu lượng, Bernoulli, định luật khí) và các dạng tổn thất, để từ đó phân biệt hệ truyền động thủy lực với hệ truyền động khí nén.
Truyền động thủy lực là truyền cơ năng bằng năng lượng của chất lỏng, còn truyền động khí nén là truyền cơ năng bằng năng lượng của khí nén.
Nhớ gì:
• Thiết bị thủy khí nghiên cứu cấu tạo và nguyên lý làm việc của thiết bị thủy lực và khí nén, dùng trong truyền động và điều khiển.
• Thiết bị thủy khí dùng để làm nguội, bôi trơn, làm việc ở môi trường nguy hiểm hoặc dễ cháy nổ, trong dây chuyền thực phẩm, và truyền tải năng lượng cho máy ép, máy nâng chuyển, máy công cụ, máy dập, máy xúc, máy tời.
• Chất lỏng và chất khí có tính liên tục, dễ di động, không có hình dạng nhất định mà lấy theo hình dạng của bình chứa hay ống dẫn.
• Chất lỏng (nước) chống nén cao, còn chất khí nén được: thể tích của khí phụ thuộc vào áp suất và nhiệt độ, và khí chiếm hết không gian của bình chứa.
• Khối lượng riêng ρ là khối lượng của một đơn vị thể tích.
• Trọng lượng riêng:
• γ = ρ·g
Trọng lượng riêng là trọng lượng của một đơn vị thể tích chất lỏng.
• Tỷ trọng δ là tỉ số giữa trọng lượng riêng của chất lỏng với trọng lượng riêng của nước ở 4 °C.
• Tính nén được đặc trưng bằng hệ số nén βp, là độ thay đổi thể tích tương đối khi áp suất thay đổi một đơn vị; nghịch đảo của nó là mô đun đàn hồi:
• E = 1/βp
• Tính giãn nở vì nhiệt đặc trưng bằng hệ số giãn nở βt, là độ thay đổi thể tích tương đối khi nhiệt độ thay đổi một độ.
• Chất lỏng thực còn có trao đổi nhiệt lượng (định luật Fourier) và trao đổi khối lượng (định luật Fick).
Định luật Fourier đặc trưng cho sự truyền nhiệt, còn định luật Fick đặc trưng cho sự truyền khối lượng trong chất lỏng.
• Tính nhớt là thuộc tính cản trở biến dạng trượt, chỉ xuất hiện khi chất lỏng chuyển động (không xuất hiện khi chất lỏng ở trạng thái tĩnh) và là nguyên nhân gây lực cản trong.
• Tính nhớt được đánh giá bằng độ nhớt động lực μ và độ nhớt động học:
• ν = μ/ρ
Độ nhớt động học là độ nhớt động lực chia cho khối lượng riêng của chất lỏng.
• Chế độ chảy (thí nghiệm Reynolds, 1883): bằng cách điều chỉnh van 1 để thay đổi vận tốc dòng chảy trong ống thủy tinh, Reynolds thấy vận tốc nhỏ thì các lớp chất lỏng chuyển động song song nhau — đó là chảy tầng.
• Khi tăng vận tốc thì các lớp gợn sóng — đó là chảy quá độ; tăng nữa thì các lớp chuyển động theo mọi phương, dòng mực hòa trộn hoàn toàn — đó là chảy xoáy (chảy rối).
• Trị số Reynolds:
• Re = ρ·w·dtđ/μ = w·dtđ/ν
• Trong đó w là vận tốc dòng chảy, dtđ là đường kính tương đương:
• dtđ = 4f/U; ống tròn dtđ = D; ống chữ nhật dtđ = 2ab/(a + b); ống vuông dtđ = a
• Re < 2320 thì chảy tầng, Re = 2320–10.000 thì chảy quá độ, Re > 10.000 thì chảy xoáy.
Trị số Reynolds quyết định chế độ chảy: Re < 2320 chảy tầng, Re > 10.000 chảy xoáy.
• Áp suất:
• p = F/S
• Đơn vị của áp suất là Pa = N/m2.
Áp suất là lực tác dụng trên một đơn vị diện tích.
• Áp suất thủy tĩnh ở độ sâu h:
• p = pa + ρ·g·h
pa là áp suất khí quyển.
• Áp suất thủy tĩnh luôn tác dụng vuông góc và hướng vào mặt tiếp xúc, tại một điểm theo mọi phương đều bằng nhau, và độ tăng áp suất lên chất lỏng trong bình kín được truyền nguyên vẹn cho mọi điểm của chất lỏng và thành bình (nguyên lý Pascal).
Áp suất thủy tĩnh ở độ sâu h là p = pa + ρ·g·h.
• Lưu lượng thể tích:
• Q = V/t (m3/s)
Lưu lượng thể tích là thể tích chất lỏng chảy qua một tiết diện trong một đơn vị thời gian.
• Phương trình dòng chảy liên tục: lưu lượng qua mọi tiết diện của ống bằng nhau:
• Q = v1·A1 = v2·A2
• Năng lượng của chất lỏng gồm áp năng p·V, động năng m·v2/2 và thế năng m·g·h.
Áp năng là năng lượng do áp suất tạo ra, động năng là năng lượng do chuyển động, còn thế năng là năng lượng do độ cao.
• Năng lượng đơn vị (cột áp):
• H = E/G
• Trong đó G = m·g, đơn vị của cột áp là mét cột chất lỏng.
Cột áp là năng lượng của một đơn vị trọng lượng chất lỏng, đo bằng mét cột chất lỏng.
• Phương trình Bernoulli cho chất lỏng lý tưởng (độ nhớt bằng không, không mất mát năng lượng):
• p1/γ + v12/(2g) + h1 = p2/γ + v22/(2g) + h2
• Hay viết gọn:
• p/γ + v2/(2g) + h = const
• Ba số hạng lần lượt là áp năng, động năng và thế năng tính cho một đơn vị trọng lượng chất lỏng.
Phương trình Bernoulli: p/γ + v2/(2g) + h = const.
• Định luật khí lý tưởng:
• p·V = m·R·T
Khí lý tưởng là khí mà áp suất, thể tích và nhiệt độ của nó tuân theo phương trình p·V = m·R·T.
• Quá trình đẳng nhiệt (Boyle):
• p·V = const
• Quá trình đẳng áp (Charles):
• V/T = const
• Quá trình đẳng tích (Gay-Lussac):
• p/T = const
• Lưu chất truyền năng lượng dưới 4 dạng: áp năng, thế năng, động năng, nhiệt năng.
• Tổn thất trong hệ truyền động gồm tổn thất cơ khí, tổn thất thể tích (rò rỉ làm giảm lưu lượng) và tổn thất áp suất.
• Tổn thất áp suất là sự giảm áp suất do lực cản trên đường dầu từ bơm đến cơ cấu chấp hành, phụ thuộc chiều dài và độ nhẵn ống, tiết diện ống, tốc độ dòng chảy, sự thay đổi tiết diện, trọng lượng riêng và độ nhớt:
• p1 − p2 = Δploss = f(Q)
• Δploss = ζ·(ρ/2)·v̄2 = ζ·(ρ/2)·(Q2/A2)
• Với ống thẳng, hệ số cản:
• ζ = λ·l/dh
• λ = 64/Re khi chảy tầng
• λ = 0,3164/Re1/4 khi chảy xoáy, các trường hợp khác tra bảng.
Hệ số cản là hệ số cho biết lực cản của ống và van gây ra tổn thất áp suất lớn tới mức nào.
• Thủy lực và khí nén khác nhau ở chỗ: chất khí nén được, chất lỏng coi như không nén được (nhưng có mô đun đàn hồi E); phần tử khí nén cần chế tạo chính xác hơn vì chất khí loãng hơn; hệ thủy lực phải thu hồi dầu, hệ khí nén thải khí ra ngoài.
• Thủy lực truyền được công suất và lực lớn, điều chỉnh vận tốc tinh và vô cấp, kết cấu gọn nhẹ, dễ biến đổi chuyển động quay thành tịnh tiến, đề phòng quá tải nhờ van an toàn — nhưng có mất mát và rò rỉ, khó giữ vận tốc không đổi khi phụ tải thay đổi.
Vô cấp nghĩa là điều chỉnh liên tục chứ không chia thành từng cấp rời rạc. Phụ tải là tải mà hệ truyền động phải kéo.
• Khí nén trích chứa khí thuận lợi, truyền tải xa, chi phí thấp vì đường dẫn khí thường có sẵn — nhưng lực truyền thấp, vận tốc thay đổi khi tải thay đổi và gây tiếng ồn khi xả khí.
Dùng để làm gì
Tính áp suất bơm cần thiết để xi lanh thủy lực duỗi ra thắng tải: cộng dồn tổn thất áp suất trên đường ống và van vào áp suất làm việc của xi lanh — xi lanh tải 5000, diện tích phía cán 5,84 in2, phía pittông 7,07 in2, cân bằng lực xi lanh Pc·Ac = Pr·Ar + Ff + FL cho áp suất phía cán 65 psi và áp suất phía pittông 773 psi, áp suất bơm phải tạo là 868 psi (giữ nguyên đơn vị psi/inch gốc của sách).
FL là lực tải mà xi lanh phải thắng, còn Ff là lực ma sát trong xi lanh. Phía cán là phía có cần pittông, phía pittông là phía không có cần.
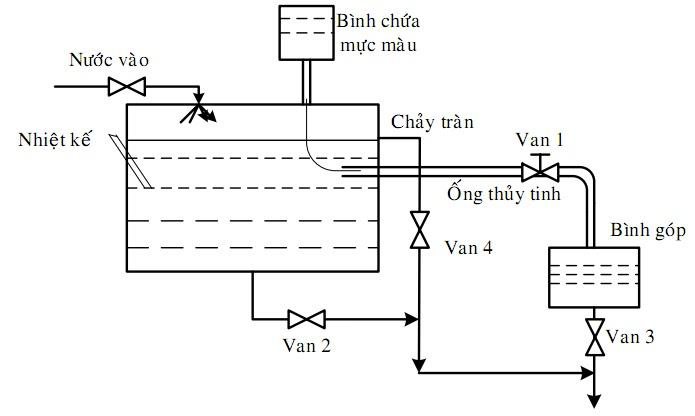
Thí nghiệm Reynolds xác định chế độ chảy: bình chứa, ống thủy tinh, van 1 điều chỉnh vận tốc dòng chảy
Học về gì: Năm thông số làm việc cơ bản của bơm (lưu lượng, cột áp, công suất, hiệu suất, cột áp hút cho phép) và các loại bơm động học — bơm ly tâm, bơm hướng trục, bơm xoáy — cấu tạo, nguyên lý làm việc và đặc điểm của từng loại để chọn đúng bơm cho một hệ thống.
Nhớ gì:
• Bơm là máy di chuyển dòng môi chất và tăng năng lượng của nó: năng lượng động cơ cấp cho bơm chuyển thành thế năng, động năng và một phần thành nhiệt năng của dòng môi chất.
Môi chất là chất lỏng hoặc chất khí làm việc trong máy, ở đây là chất lỏng được bơm di chuyển.
• Máy bơm chất khí, tùy áp suất đạt được, gọi là quạt (tỉ số tăng áp ε = pra/pvào < 1,15 hay p < 1500 mmH2O), máy hút khí (ε > 1,15, p > 1500 mmH2O, không làm lạnh nhân tạo) và máy nén khí (ε > 1,15, p > 1500 mmH2O, có làm lạnh nhân tạo).
• Phân loại bơm theo công dụng: cấp nước nồi hơi, bơm dầu trong hệ truyền động thủy lực, bơm nhiên liệu, cứu hỏa, hóa chất...
• Phân loại bơm theo cột áp và lưu lượng: cao/trung bình/thấp; lớn/trung bình/nhỏ.
• Phân loại bơm theo nguyên tắc tác dụng: bơm cánh dẫn (ly tâm, hướng trục, hướng chéo, xoáy), bơm thể tích (piston, rôto, piston–rôto), bơm phun tia.
Bơm cánh dẫn còn gọi là bơm động học, hoạt động dựa vào chuyển động của cánh quay mà truyền động năng cho chất lỏng. Bơm thể tích là bơm hút và đẩy chất lỏng bằng cách thay đổi thể tích buồng làm việc.
• Quạt chỉ có loại cánh dẫn (ly tâm, trục).
• Bơm có 5 thông số làm việc cơ bản: lưu lượng Q, cột áp H, công suất N, hiệu suất η và cột áp hút cho phép [H].
• Cột áp H là năng lượng đơn vị mà bơm truyền cho chất lỏng:
• H = era − evào = e3 − e2 = y + (p3 − p2)/γ + (v32 − v22)/(2g)
• Trong đó p2 = pa − pCK và p3 = pa + pAK (pCK, pAK là số đọc trên chân không kế và áp kế ở miệng vào, miệng ra của bơm).
Chân không kế và áp kế là hai loại đồng hồ đo áp suất, đặt ở miệng hút và miệng đẩy của bơm.
• Nếu đường kính ống hút bằng đường kính ống đẩy và y ≈ 0 thì H xác định trực tiếp bằng số đọc của hai đồng hồ.
• Khi không đo được thì tính H bằng phương trình Bernoulli cho các mặt cắt ống hút và ống đẩy, trừ đi tổn thất năng lượng ở ống hút và ống đẩy.
• Công suất thủy lực (công suất có ích):
• Ntl = G·H = γ·Q·H
• Công suất trên trục:
• N = Ntl/η = γ·Q·H/η
• Chọn động cơ kéo bơm:
• Nđc = k·N
• Với k > 1 để đề phòng quá tải và bù tổn thất truyền động từ động cơ đến bơm.
Công suất thủy lực là công suất có ích mà bơm truyền cho chất lỏng, còn công suất trên trục là công suất động cơ phải cấp cho trục bơm.
• Với bơm ly tâm, công suất hữu ích Nh = γ·Q·H/102 (kW), công suất trên trục Nt = Nh/η, hiệu suất bơm η = 60–92% tùy loại bơm và công nghệ chế tạo.
• Cột áp hút và chiều cao hút cho phép: khả năng hút tối đa ứng với áp suất ở miệng hút p2 = 0, nhưng thực tế không bao giờ đạt 10 mH2O vì khi áp suất giảm tới áp suất hơi bão hòa của chất lỏng thì xảy ra hiện tượng xâm thực trong bơm.
Xâm thực là hiện tượng xảy ra trong bơm khi áp suất giảm tới áp suất hơi bão hoà của chất lỏng, làm bơm chóng hỏng.
• Cột chân không hút giới hạn Hckgh thường không quá 8 m; để bơm hút được nước phải có Hckgh > Hck > Hh.đh (chiều cao hút nước địa hình).
Hck là cột chân không hút thực tế của bơm, còn Hh.đh là chiều cao hút nước địa hình.
• Áp lực toàn phần của bơm:
• H = Hđ.đh + Hh.đh + Σh
• Tức chiều cao đẩy địa hình cộng chiều cao hút địa hình cộng tổng tổn thất áp lực trên đường ống.
• Bơm động học hoạt động dựa vào chuyển động của cánh quay mà truyền động năng cho chất lỏng; theo hướng chuyển động của chất lỏng trong rãnh cánh có 3 loại: bơm ly tâm, bơm hướng trục, bơm xoáy.
• Bơm ly tâm gồm bánh công tác (3 dạng cánh: mở hoàn toàn, mở một phần, cánh kín; đúc bằng gang hoặc thép, cân bằng tĩnh và động để không cọ xát vào thân bơm), trục bơm bằng thép hợp kim ghép then với bánh công tác, bộ phận dẫn hướng vào/ra (buồng xoắn ốc) và ống hút, ống đẩy.
Bánh công tác là bánh mang cánh quay của bơm, truyền động năng cho chất lỏng. Buồng xoắn ốc là bộ phận dẫn hướng ra, thu nước từ bánh công tác để đưa ra ống đẩy. Cân bằng tĩnh và động là việc cân bằng bánh công tác để nó không rung và không cọ xát vào thân bơm khi quay.
• Nguyên lý làm việc của bơm ly tâm: mồi nước trước, nước nằm giữa các cánh bị lực ly tâm bắn từ tâm ra thành buồng xoắn tạo áp lực đưa ra ống đẩy; ở tâm bơm xuất hiện chân không nên nước ngoài được áp suất khí quyển đẩy qua ống hút vào bổ sung liên tục.
Mồi nước là đổ nước đầy bơm trước khi chạy, để bơm tạo được chân không mà hút nước lên.
• Phân loại bơm ly tâm theo áp lực: thấp < 20 m, trung bình 20–60 m, cao > 60 m; theo số bánh công tác, cách bố trí trục (ngang/đứng) và dịch thể cần bơm (cấp nước, nước thải, cát...).
Dịch thể là chất lỏng cần bơm.
• Bơm ly tâm bơm được nhiều loại chất lỏng (bùn, nhiên liệu, chất lỏng bẩn, dung dịch đặc), lưu lượng rộng và đều, cột áp ổn định, nối trực tiếp với trục động cơ cao tốc, kết cấu đơn giản nhỏ gọn tin cậy, hiệu suất ηb = 0,75–0,92, điều chỉnh đơn giản.
• Nhược điểm của bơm ly tâm: không có khả năng tự hút, hiệu suất giảm khi độ nhớt công chất tăng, lưu lượng và cột áp phụ thuộc nhau theo quan hệ hàm.
Công chất là chất lỏng làm việc trong bơm.
• Đặc tính công tác Q–H của bơm và ống dẫn quyết định điểm làm việc của hệ thống; có thể thay đổi đặc tính Q–H của bơm hoặc ghép nhiều bơm để tăng lưu lượng hay cột áp.
Đặc tính công tác Q–H là quan hệ giữa lưu lượng và cột áp của bơm.
• Bơm hướng trục: bánh công tác quay mang phần tử chất lỏng quay theo, cánh cong làm chất lỏng chuyển động theo quỹ đạo xoắn vít dọc trục; góc nghiêng cánh nhỏ dần từ trong ra ngoài để cột nước bằng nhau trên toàn cánh.
• Ưu điểm của bơm hướng trục: dòng chảy ổn định đều, lưu lượng lớn (Q < 10.000 m3/h), kết cấu đơn giản nhỏ gọn không có hệ thống van, hiệu suất ηb = 0,8–0,87.
• Nhược điểm của bơm hướng trục: không tự hút khô, cột áp thấp (H < 23 m).
Tự hút khô là khả năng bơm tự hút được chất lỏng mà không cần mồi nước trước.
• Bơm xoáy: chất lỏng nhiều lần nhận năng lượng của cánh trong một vòng quay nên cột áp cao hơn bơm ly tâm 3–7 lần (cùng kích thước và số vòng quay), nhưng tổn thất lớn nên hiệu suất thấp (η ≈ 0,25–0,45) và càng thấp khi độ nhớt cao.
• Bơm xoáy tự hút (ống hút và ống đẩy đều bố trí phía trên, chỉ mồi một lần đầu), bơm được chất lỏng dễ bay hơi và hỗn hợp lỏng–khí, thường ghép với bơm ly tâm để tạo khả năng tự hút cho bơm ly tâm.
• Bơm xoáy không dùng cho chất lỏng có hạt cứng vì cánh công tác chóng mòn, tuổi thọ thấp.
Dùng để làm gì
Tính chọn bơm cho một hệ thống: từ lưu lượng Q và cột áp H yêu cầu tính công suất thủy lực và công suất trên trục để chọn động cơ (lấy dư hệ số k > 1 đề phòng quá tải), kiểm tra chiều cao hút cho phép để tránh xâm thực, và chọn loại bơm theo cột áp/lưu lượng — bơm ly tâm khi cần cột áp trung bình đến cao, bơm hướng trục khi cần lưu lượng lớn cột áp thấp, bơm xoáy khi cần cột áp cao hoặc khả năng tự hút (chủ đề này không có ví dụ tính toán đã giải trong slide, chỉ có công thức và bảng số liệu).
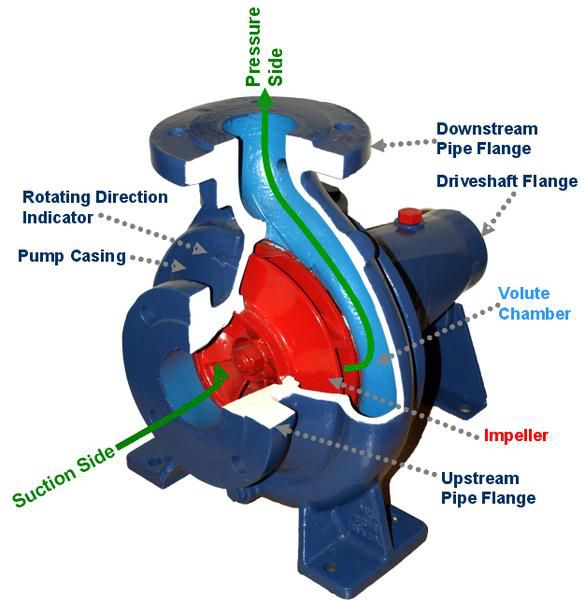
Bơm ly tâm cắt bổ: cửa hút (Suction Side), bánh công tác (Impeller), buồng xoắn ốc (Volute Chamber), vỏ bơm (Pump Casing), cửa đẩy (Pressure Side)
Học về gì: Máy thủy khí kiểu thể tích — bơm, động cơ thủy lực và xi lanh — biến đổi năng lượng cơ học thành năng lượng thủy lực (và ngược lại) bằng cách thay đổi thể tích buồng làm việc, để tạo ra áp suất và lưu lượng cho cơ cấu chấp hành.
Nhớ gì:
• Bơm thể tích hút dầu vào buồng làm việc khi thể tích buồng tăng và đẩy dầu ra khi thể tích giảm; động cơ thủy lực làm ngược lại — dầu áp suất cao đẩy phần tử làm việc để sinh mô men quay.
Động cơ thủy lực là thiết bị biến năng lượng thủy lực thành mô men quay, làm ngược lại với bơm.
• Phân loại bơm thể tích theo phần tử làm việc: bánh răng, cánh gạt, piston (hướng kính, hướng trục), trục vít và gerotor (bánh răng trong).
• Bơm bánh răng ăn khớp ngoài: hai bánh răng ăn khớp nhau, dầu bị kẹt trong khoảng răng và mang từ cửa hút S sang cửa đẩy P; lưu lượng riêng 0,2–200 cm3, áp suất tới 300 bar, tốc độ 500–6000 vg/ph.
Lưu lượng riêng là thể tích dầu bơm đẩy ra trong một vòng quay, đo bằng cm³/vòng.
• Bơm bánh răng ăn khớp ngoài gọn nhẹ, dải tốc độ, nhiệt độ và độ nhớt làm việc rộng, dùng chủ yếu trong thủy lực di động; nhược điểm là ồn và hiệu suất không cao.
Thủy lực di động là hệ thủy lực trên máy di chuyển như máy xúc hay xe nâng, còn thủy lực công nghiệp là hệ thủy lực trên máy cố định trong nhà máy.
• Bơm bánh răng trong (gerotor): bánh răng trong ăn khớp với bánh răng ngoài đặt lệch tâm; lưu lượng riêng 3–250 cm3, áp suất tới 300 bar, tốc độ 500–3000 vg/ph.
• Bơm bánh răng trong chạy êm, dòng chảy đều, chiều cao hút lớn, dùng chủ yếu trong thủy lực công nghiệp.
• Bơm piston: pittông chuyển động tịnh tiến trong xi lanh; tự hút khô, tạo được cột áp cao (hàng nghìn mét cột nước), làm việc kinh tế ở lưu lượng lớn và cột áp cao, điều chỉnh lưu lượng dễ.
• Nhược điểm của bơm piston: tốc độ quay thấp, lưu lượng không đều (càng nhiều pittông càng đều), kết cấu cồng kềnh, giá thành cao, nhạy với độ sạch của dầu.
• Bơm piston hướng trục (đĩa nghiêng hoặc trục cong) có lưu lượng riêng tới 500 cm3/vòng, áp suất tới 350 bar, hiệu suất tổng cao, gọn.
Bơm piston hướng trục là bơm có pittông xếp song song với trục bơm, còn bơm piston hướng kính là bơm có pittông xếp theo hướng bán kính quanh trục.
• Ở loại trục cong, góc nghiêng giữa trục và khối xi lanh càng lớn thì hành trình pittông càng dài và tốc độ quay trên một đơn vị lưu lượng càng ít.
• Bơm piston hướng kính có lưu lượng riêng tới 250 cm3/vòng, áp suất tới 350 bar, tuổi thọ tốt, chi phí cao, có loại làm việc tới 1000 bar và 1000 lít/phút.
• Ở bơm piston hướng kính, vòng ngoài giữ các pittông lệch tâm so với trục rỗng ở giữa — pittông bắt đầu hút ở tâm chết trong, sau một góc quay 180° thì đầy buồng làm việc ở tâm chết ngoài rồi đẩy dầu vào kênh áp suất.
Tâm chết trong là vị trí pittông ở sâu nhất lúc bắt đầu hút, còn tâm chết ngoài là vị trí pittông ở xa nhất lúc buồng làm việc đã đầy.
• Bơm thay đổi lưu lượng:
• Q = (số pittông) × (kích thước pittông) × (hành trình pittông) × (tốc độ quay)
Bơm thay đổi lưu lượng là bơm đổi được lưu lượng bằng cách đổi hành trình pittông, thậm chí đảo chiều dòng chảy.
• Đổi hành trình (đổi góc đĩa nghiêng hoặc góc trục cong) để đổi lưu lượng từ lớn nhất sang giảm dần, bằng 0 rồi đảo chiều dòng chảy.
• Bơm cánh gạt: rôto có rãnh đặt lệch tâm trong vòng cam, cánh gạt trượt ra vào để tạo buồng có thể tích thay đổi.
Vòng cam là vòng bao ngoài rôto, độ lệch tâm giữa vòng cam và rôto quyết định lưu lượng của bơm.
• Loại không cân bằng có một buồng hình lưỡi liềm và có thể đổi lưu lượng bằng cách đổi độ lệch tâm — lưu lượng bằng 0 khi rôto đồng tâm với vòng cam.
• Loại cân bằng có hai cửa hút và hai cửa đẩy đối diện nhau nên cân bằng thủy lực hoàn toàn, áp suất làm việc cao hơn, lưu lượng riêng tới 200 cm3/vòng, áp suất tới 280 bar, chỉ làm lưu lượng cố định.
• Loại biến thiên tới 100 cm3/vòng, áp suất tới 160 bar.
• Ưu điểm chung của bơm cánh gạt là ồn thấp và dòng chảy bán liên tục; nhược điểm là không thích hợp với áp suất cao và độ nhớt cao.
• Động cơ thủy lực cùng họ với bơm (bánh răng, gerotor, cánh gạt, piston hướng kính, piston hướng trục) và chia hai nhóm: tốc độ cao (500–10.000 vg/ph) và tốc độ thấp mô men lớn LSHT (0,5–1.000 vg/ph).
LSHT là chữ viết tắt của low speed high torque, tức tốc độ thấp và mô men lớn.
• Xi lanh thủy lực: tác động đơn chỉ làm việc một chiều (hồi về bằng lò xo hoặc tải trọng), tác động kép làm việc cả hai chiều (cán một phía thì vận tốc đẩy và kéo khác nhau, cán hai phía thì bằng nhau), pittông chìm (plunger), ống lồng (telescopic, hành trình lớn khi không gian hẹp), song song (tandem) và loại di chuyển nhanh.
• Xi lanh phải bằng thép chất lượng tốt với dung sai chặt chẽ và làm kín tốt ở cần pittông và ở xi lanh, vì bụi bẩn xâm nhập làm rò rỉ tăng dần.
• Cơ cấu quay: xi lanh quay cánh gạt (góc giới hạn nhỏ hơn 360°, mô men hai chiều bằng nhau) và loại pittông – thanh răng (góc quay có thể lớn hơn 360°).
• Tính toán xi lanh, lực cần thiết:
• FCmax = FLmax + FF + FI
• Trong đó FLmax là lực tải lớn nhất, FF là lực ma sát, FI là lực quán tính; chuyển động chậm thì bỏ qua lực quán tính:
• FCmax ≈ FLmax + FF
• Lực đẩy ra:
• FC0 = A1·p1 − A2·p2
A1 là diện tích phía pittông, còn A2 là diện tích phía cán của xi lanh.
• Lực kéo về:
• FCB = A2·p2 − A1·p1
• Vận tốc đẩy ra:
• v0 = Q/A1
• Vận tốc kéo về:
• vB = Q/A2
• Hiệu suất xi lanh:
• ηc = v·FL/(p1·Q1 − p2·Q2) = FL/(p1·A1 − p2·A2)
• Hiệu suất xi lanh tối đa 0,85–0,92 (xi lanh mới thì tổn thất rò rỉ không đáng kể nên ηc = ηcơ khí).
• Để chạy êm, xi lanh nên làm việc ở vùng 3 — vùng làm việc bình thường, tránh vùng 1 stick-slip (giật cục) và vùng 2 chuyển tiếp.
Stick-slip là hiện tượng pittông chạy giật cục thay vì chạy đều.
• Kiểm tra mất ổn định dọc cho cần pittông chịu nén, lực cho phép lớn nhất:
• FmaxL = (1/n)·(π/lk)2·E·I1
• Trong đó n là hệ số an toàn (1–3,5), lk là chiều dài mất ổn định (phụ thuộc cách lắp hai đầu: 2l, l, l/√2, l/2 theo 4 trường hợp Euler), E là mô đun đàn hồi của vật liệu cần, còn mô men quán tính của cần pittông:
Mất ổn định dọc là hiện tượng cần pittông chịu nén bị cong vênh khi lực nén quá lớn. Chiều dài mất ổn định là chiều dài tính toán của cần, phụ thuộc vào cách lắp hai đầu của nó.
• I1 = π·d4/64
• Cuối hành trình phải có đệm (cushion) — tăng trở lực thủy lực ở cuối hành trình để hấp thụ động năng, tránh pittông va đập mạnh vào nắp xi lanh.
Dùng để làm gì
Bơm bánh răng dùng trong thủy lực di động, bơm bánh răng trong dùng trong thủy lực công nghiệp, bơm piston dùng khi cần cột áp cao và lưu lượng lớn, bơm cánh gạt dùng khi cần chạy êm; xi lanh tạo chuyển động thẳng (kẹp, nâng, ép) và chuyển động quay giới hạn trong máy công cụ và máy công trình — riêng Chủ đề 3 không có ví dụ tính toán đã giải, chỉ có công thức lưu lượng bơm piston và các bảng thông số để tra khi chọn bơm, động cơ và xi lanh.
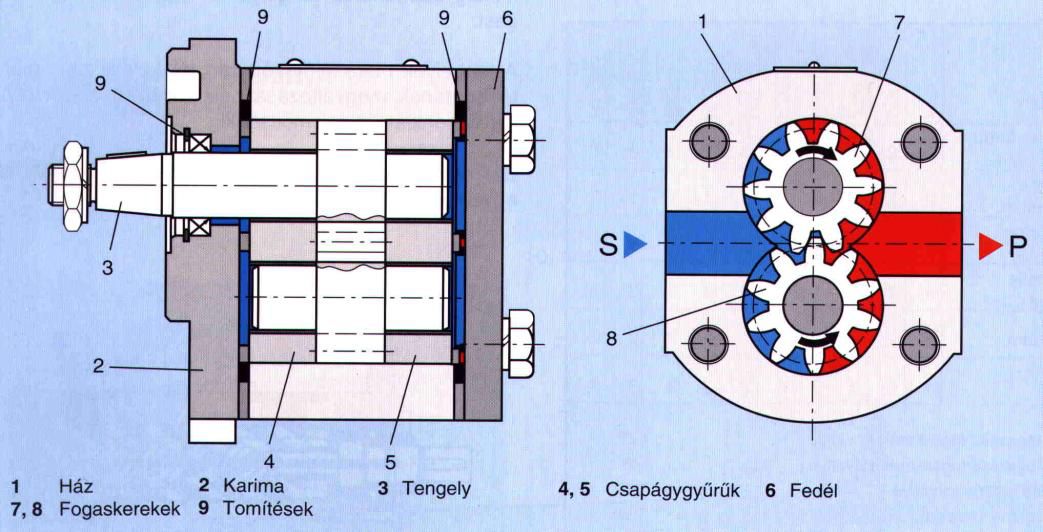
Bơm bánh răng ăn khớp ngoài: mặt cắt dọc và mặt cắt ngang, cửa hút S và cửa đẩy P, dầu được mang trong khoảng răng từ cửa hút sang cửa đẩy
Học về gì: Hai cách truyền cơ năng bằng chất lỏng — thủy động (dùng động năng của dòng chảy) và thủy tĩnh (dùng áp năng của dòng chảy) — để nối động cơ với máy công tác và biến đổi vận tốc, lực và mô men.
Nhớ gì:
• Truyền động là tổ hợp các cơ cấu dùng để truyền chuyển động; truyền động thủy lực là tổ hợp các cơ cấu thủy lực (gồm bơm thủy lực và động cơ thủy lực) dùng để truyền cơ năng từ bộ phận dẫn động đến bộ phận công tác bằng năng lượng thủy lực, trong đó có thể biến đổi vận tốc, lực, mô men và biến đổi dạng chuyển động.
• Trong truyền động thủy khí, phân chia thành truyền động thủy động và truyền động thủy tĩnh.
• Truyền động thủy động: việc truyền cơ năng từ bộ phận dẫn động đến bộ phận bị dẫn chủ yếu được thực hiện bằng động năng của dòng môi chất công tác (dầu thủy lực) tuần hoàn.
• Thiết bị truyền động thủy động gồm 2 dạng: khớp nối thủy lực và biến tốc thủy lực (truyền động vô cấp).
Truyền động vô cấp là truyền động đổi tốc độ liên tục, không chia thành từng cấp rời rạc.
• Truyền động khí động là trường hợp tương tự với môi chất là khí — ví dụ hai quạt thổi vào nhau, và turbo tăng áp: khí xả quay tuabin, tuabin dẫn động máy nén để nạp khí vào xi lanh động cơ qua bộ làm mát khí nạp.
• Khớp nối thủy lực: dùng để tạo ra mối ghép đàn hồi giữa động cơ và máy công tác, cũng như khả năng tách ly các trục.
Mối ghép đàn hồi là mối nối mềm giữa hai trục, truyền mô men mà vẫn cho phép tách ly khi cần.
• Việc truyền mô men trong khớp nối thủy lực xảy ra không có sự thay đổi trị số và dấu của nó.
• Trong một vài trường hợp, bố trí hai khớp nối thủy lực để đảo chiều quay của trục máy công tác.
• Môi chất công tác của khớp nối thủy lực là dầu khoáng, động năng của dầu được dùng để truyền mô men quay do động cơ sản ra.
• Biến tốc thủy lực: gồm trục chủ động, bánh bơm, thiết bị hướng dòng, tuabin và trục bị động, dầu tuần hoàn kín trong vòng.
Biến tốc thủy lực là thiết bị đổi tốc độ vô cấp bằng động năng của dầu tuần hoàn kín trong vòng.
• Biến tốc thủy lực có hai dạng: hình a và hình b cho chiều quay của trục bị động cùng chiều hoặc ngược chiều với trục chủ động.
• Truyền động thủy tĩnh: việc truyền cơ năng giữa các bộ phận máy chủ yếu nhờ áp năng của dòng chất lỏng làm việc (môi chất công tác); các khâu động chủ yếu là bơm thủy lực thể tích và động cơ thủy lực thể tích.
• Loại truyền động thủy tĩnh có rất nhiều dạng khác nhau, dùng phổ biến trong các ngành chế tạo máy, máy công trình và các hệ thống điều khiển tự động.
• Một hệ thống truyền động thủy tĩnh thông thường gồm: bơm thủy lực (khí nén), động cơ thủy lực (khí nén), phần tử điều khiển hướng, phần tử điều khiển lưu lượng và phần tử điều chỉnh áp suất.
• Năng lượng đi theo chuỗi cơ năng → thủy năng → cơ năng (động cơ sơ cấp → bơm → động cơ thủy lực → tải).
Động cơ sơ cấp là động cơ kéo bơm, thường là động cơ điện.
• Sơ đồ điển hình thực hiện chuyển động thẳng: dùng bơm pittông (bơm pittông, van một chiều, thùng dầu, cơ cấu phân phối, xi lanh lực) hoặc bơm thủy lực thể tích rôto (bơm rôto, van an toàn, cơ cấu phân phối, xi lanh lực).
• Bàn máy máy mài gồm bơm thủy lực, bộ lọc, van tiết lưu, van tràn, van đảo chiều, xi lanh lực và cữ điều khiển đảo chiều tự động.
• Chuyển động quay dùng bơm thủy lực, van tiết lưu, cơ cấu phân phối và động cơ thủy lực kiểu rôto; ngoài ra còn có mạch kín và mạch vi sai.
• Ứng dụng: phanh thủy lực dẫn động bằng khí nén — máy nén nạp khí vào bình chứa, van chân điều khiển xi lanh chính thủy lực rồi tới các xi lanh bánh xe.
Dùng để làm gì
Khớp nối thủy lực dùng khi cần nối động cơ với máy công tác bằng mối ghép đàn hồi và tách ly được; biến tốc thủy lực dùng khi cần đổi tốc độ vô cấp; truyền động thủy tĩnh dùng trong máy công cụ (bàn máy máy mài), máy công trình và hệ thống điều khiển tự động — Chủ đề 4 phần 1 chỉ có khái niệm và sơ đồ nguyên lý (Hình 1.1–1.9), không có ví dụ tính toán đã giải.
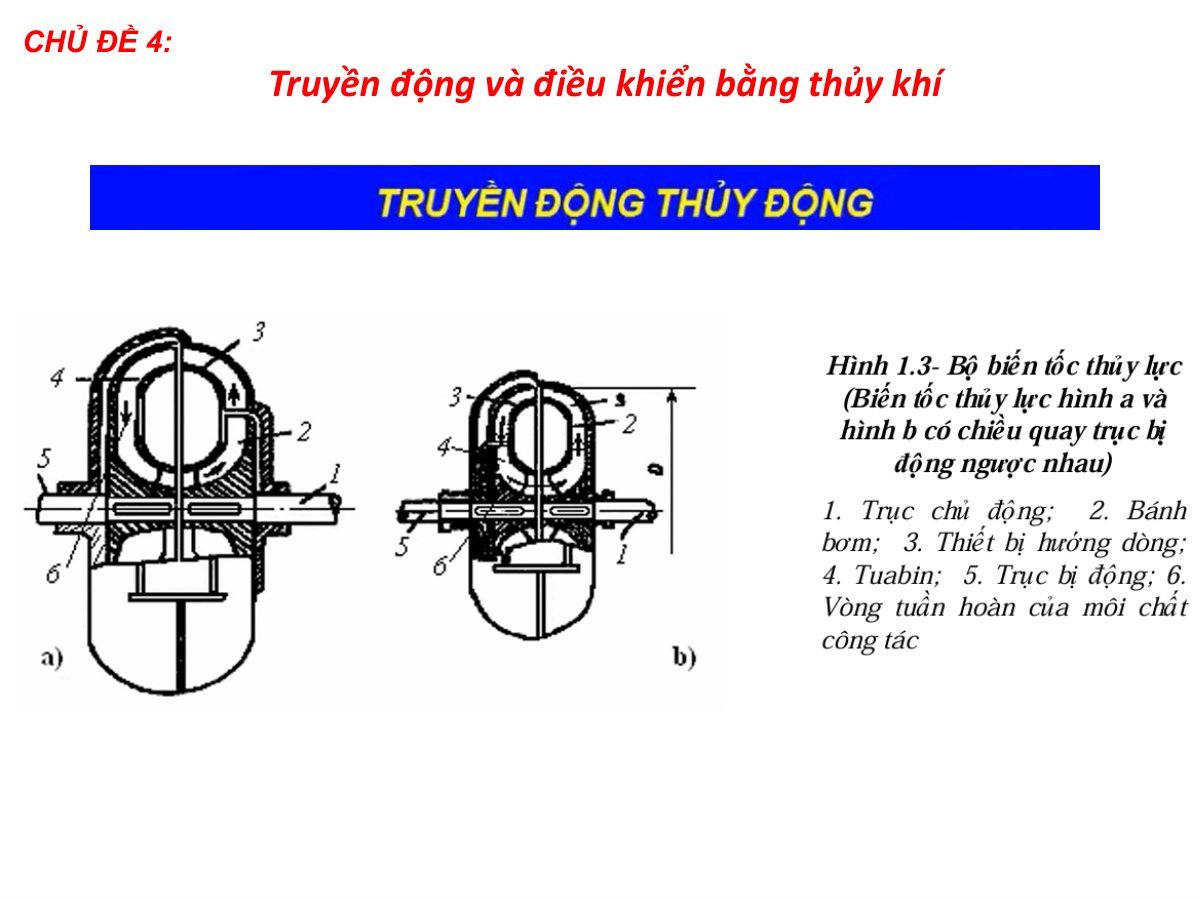
Hình 1.3 Bộ biến tốc thủy lực: 1. Trục chủ động; 2. Bánh bơm; 3. Thiết bị hướng dòng; 4. Tuabin; 5. Trục bị động; 6. Vòng tuần hoàn của môi chất công tác —…
Học về gì: Các van điều khiển hướng, điều chỉnh áp suất, điều chỉnh vận tốc và thiết bị phụ trong hệ thống thủy lực — để khởi động, đảo chiều, giữ áp suất và đặt vận tốc cho cơ cấu chấp hành.
Nhớ gì:
• Van đảo chiều dùng để đóng mở các ống dẫn nhằm khởi động các cơ cấu biến đổi năng lượng và đảo chiều chuyển động của cơ cấu chấp hành.
• Gọi tên van đảo chiều theo số cửa/số vị trí — ví dụ 2/2, 3/2, 4/3, 5/3, 6/3 (số vị trí là số chỗ định vị cho con trượt của van, thường 2 hoặc 3 vị trí; số cửa là số lỗ dầu vào hay ra, thường 2, 3, 4 hoặc 5 cửa).
• Kết cấu van đảo chiều có 3 loại chính: cơ cấu van nút, cơ cấu kiểu quay và cơ cấu kiểu tịnh tiến.
• Tín hiệu tác động van đảo chiều bằng tay, điện, khí nén, thủy lực hoặc kết hợp.
• Van chặn gồm van một chiều (chỉ cho dòng chảy qua một chiều), van một chiều điều khiển được hướng chặn (thực hiện nguyên lý của van một chiều nhưng khi có tín hiệu điều khiển bên ngoài thì cho phép chảy chiều ngược lại) và van tác động khóa lẫn (hai van một chiều điều khiển được hướng chặn ghép khóa lẫn nhau, dùng để giữ tải và chống trôi).
• Van an toàn và van tràn: kết cấu như nhau nhưng van tràn làm việc thường xuyên hơn — van an toàn dùng để phòng ngừa quá tải trong hệ thống, van tràn dùng để giữ áp suất trong hệ thống không đổi.
• Van an toàn và van tràn có loại tác động trực tiếp và loại gián tiếp (điều khiển bằng van phụ), trong đó van tràn gián tiếp có đường đặc tính tốt hơn.
Van gián tiếp là van được điều khiển qua một van phụ, còn van tác động trực tiếp thì không qua van phụ.
• Van giảm áp dùng khi cần cung cấp chất lỏng từ một nguồn (bơm) cho một số cơ cấu chấp hành có áp suất làm việc khác nhau: bơm làm việc với áp suất lớn nhất và dùng van giảm áp đặt trước cơ cấu chấp hành để giảm áp suất đến trị số cần thiết.
• Van đóng mở nối tiếp dùng khi cần đóng, mở hai dòng chất lỏng mà quá trình đóng mở của một dòng được thực hiện nhờ tín hiệu áp suất từ dòng kia hoặc áp suất từ nguồn khác.
• Van cân bằng và van cản có nhiệm vụ giảm vận tốc chuyển động của cơ cấu chấp hành tại vị trí cuối hay bắt đầu hành trình để cơ cấu chấp hành cứng vững, an toàn, còn gọi là van giữ vì dùng để giữ vật nặng không rơi khi mất điều khiển.
• Van đóng mở bình tích năng dùng để nạp cho bình tích năng đến áp suất quy định.
• Van tiết lưu dùng để điều chỉnh lưu lượng dòng chảy, qua đó điều chỉnh vận tốc hoặc thời gian chạy của cơ cấu chấp hành.
• Nguyên lý van tiết lưu: lưu lượng dầu Q qua khe hở phụ thuộc vào sự thay đổi tiết diện, tính theo công thức Torricelli:
• Q = μ·S·√(2·Δp/ρ)
• Trong đó μ là hệ số lưu lượng (phụ thuộc cấu trúc van, chuẩn số Reynolds, dạng và kích thước lỗ), S là tiết diện van, ρ là khối lượng riêng của chất lỏng và Δp là chênh áp qua van.
• Bộ điều tốc có ba cách lắp: lắp trên đường vào (phải đặt van cản ở đường dầu về; năng lượng không dùng chuyển thành nhiệt trong quá trình tiết lưu), lắp song song (không thể sử dụng bình tích năng; nhiệt sinh ra trong quá trình tiết lưu đưa về bể chứa) và lắp trên đường ra (không phải đặt van cản ở đường dầu về; nhiệt sinh ra trong quá trình tiết lưu đưa về bể dầu).
Bộ điều tốc là bộ điều chỉnh vận tốc của cơ cấu chấp hành bằng van tiết lưu.
• Bộ ổn tốc gồm van tiết lưu + van giảm áp: nhờ van giảm áp, hiệu áp Δp qua bộ ổn tốc không đổi nên lưu lượng qua van tiết lưu được giữ không đổi, từ đó duy trì vận tốc của cơ cấu chấp hành ổn định khi tải trọng thay đổi.
• Ba cách lắp van giảm áp đều giữ hiệu áp không đổi: lắp trước van tiết lưu (p2 − p3 = FF/Ak = const), lắp sau van tiết lưu (p1 − p2 = FF/Ak = const) và lắp song song van tiết lưu (p1 − p3 = FF/Ak = const).
• Thiết bị phụ: thùng dầu chứa lượng dầu tuần hoàn trong hệ thống, kích thước xác định từ cân bằng nhiệt lượng do các tổn thất biến thành nhiệt — tổn thất công suất của bơm làm tăng nhiệt độ của dầu, tổn thất công suất của van tràn theo lưu lượng Q qua van, tổn thất công suất của các cơ cấu điều chỉnh, trên ống dẫn và mối nối.
• Bình làm mát ổn định chế độ nhiệt của dầu.
• Bộ lọc loại bỏ tạp chất để hệ thống hoạt động tin cậy — lọc thô bố trí ở ống hút của bơm (tổn thất áp suất 0,3–0,5 bar, cần bố trí thêm lọc tinh ở ống ra), lọc tinh bố trí ở đường ống đẩy của bơm (màng lọc giấy, độ tinh lọc 5–30 μm).
• Bình tích năng là thiết bị điều hòa năng lượng (giảm xung áp và lưu lượng của nguồn dầu), chia 3 loại theo nguyên lý gây tải: kiểu trọng vật, kiểu lò xo và kiểu thủy khí; ngoài ra còn có ống dẫn và mối nối.
Xung áp là sự dao động áp suất trong hệ thống do bơm hoặc van gây ra.
Dùng để làm gì
Van đảo chiều khởi động và đảo chiều xi lanh, động cơ; van an toàn phòng quá tải, van tràn giữ áp suất hệ thống không đổi; van giảm áp cấp cho nhiều cơ cấu có áp suất làm việc khác nhau từ một bơm; van tiết lưu và bộ ổn tốc đặt và giữ vận tốc bàn máy máy mài (trong hệ thủy lực bàn máy máy mài, van tiết lưu đặt vận tốc bàn, van đảo chiều đổi chiều chạy, van tràn giữ áp suất, cữ điều khiển đảo chiều tự động); bộ lọc giữ dầu sạch để hệ thống làm việc tin cậy; bình tích năng giảm xung áp và bù lưu lượng — Chủ đề 4 phần 2 chỉ có công dụng, nguyên lý và sơ đồ của từng loại van, không có ví dụ tính toán đã giải.
Hệ thống chép hình thủy lực
Chép hình thủy lực làm cho một bộ phận lặp lại chuyển động của một bộ phận khác, giữa chúng chỉ liên hệ bằng thủy lực; trong máy công cụ dùng để chạy dao, điều khiển từ xa, kiểm tra quá trình làm việc.
• Van trượt điều khiển là phần tử quan trọng nhất, con trượt dịch theo tín hiệu điều khiển làm tiết diện chảy thay đổi, lưu lượng thay đổi, vận tốc cơ cấu chấp hành thay đổi theo.
• Ba loại mép điều khiển (theo độ mở x0): mép dương (x0 > 0) có khoảng chết 2x0, van không nhạy nhưng rò nhỏ, cứng vững cao; mép âm (x0 < 0) có tiết diện chảy, mất mát dầu về thùng, dùng trong chép hình; mép trung gian (x0 = 0) chế tạo khó, dùng cho hệ chính xác cao.
• Van bốn mép âm, áp suất nguồn p0 = const:
• Ql = Kq·x − (Kq/Kp)·Δp
• Δp = Kp·x − (Kp/Kq)·Ql
• Trong đó Kp, Kq là hệ số khuếch đại hiệu áp, lưu lượng.
• Nhược điểm của van bốn mép âm: tải tăng thì lưu lượng, vận tốc giảm.
• Cơ cấu chép hình chặt chẽ hơn cơ khí; lực lên mẫu không đáng kể nên mẫu làm bằng thép không tôi, chất dẻo hoặc gỗ — rẻ, dễ chế tạo, số lượng nhỏ vẫn hiệu quả, gia công được trục bậc.
• Chia một tọa độ (một lượng chạy dao thủy lực) và hai tọa độ (cả hai thủy lực).
• Cơ cấu một tọa độ dùng nhiều trên máy tiện (hình 3.38): mũi dò trên mẫu (7), con trượt dịch theo x, áp suất p1 giảm, hiệu áp đẩy xi lanh mang dao chạy s2.
Mũi dò là đầu cảm nhận biên dạng của mẫu chép hình, chạm vào mẫu khi làm việc.
• Sống trượt nghiêng α = 45–60°; tiện mặt bên thì β = 90°, tiện mặt côn thì:
• s = s1·sin α / sin(α + β)
Dùng để làm gì
Chép hình biên dạng mẫu lên chi tiết trên máy tiện, máy phay, máy chép hình chuyên dùng — gia công mặt trụ, mặt bên, mặt côn không cần điều khiển bằng tay.
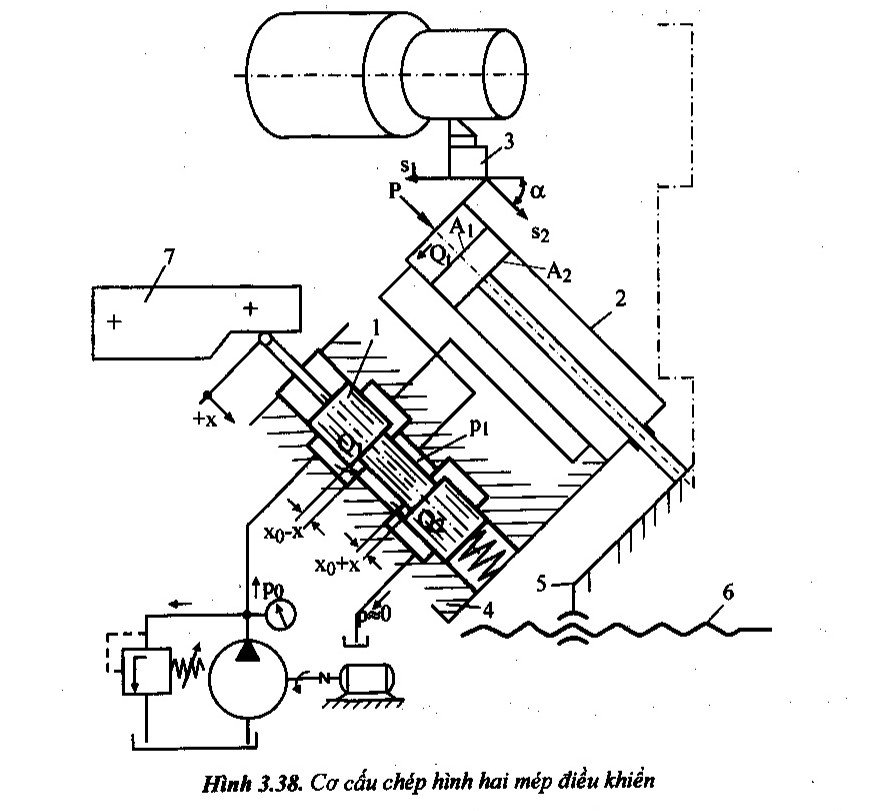
Cơ cấu chép hình hai mép điều khiển trên máy tiện (hình 3.38): van trượt (1), xi lanh truyền lực (2) mang dao cắt (3), mẫu chép hình (7), sống trượt nghiêng…
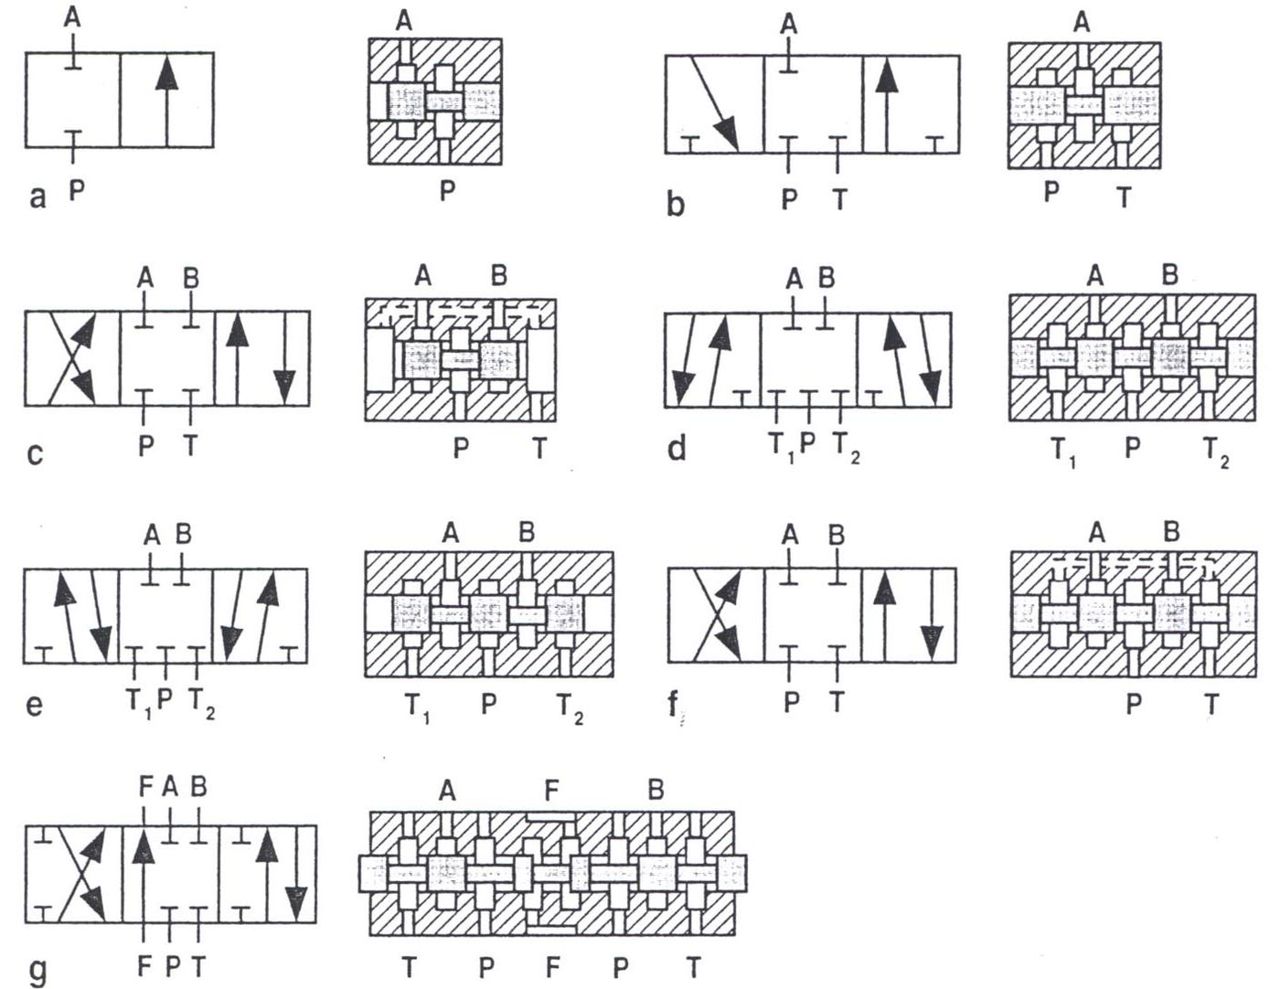
Các loại van đảo chiều theo số cửa/số vị trí: a) 2/2, b) 3/2, c) 4/3, d) 5/3, e) 5/3, f) 4/3, g) 6/3 — ký hiệu và mặt cắt con trượt của từng loại
Học về gì: Cách thay đổi và giữ ổn định vận tốc của xilanh, môtơ thủy lực bằng cách điều chỉnh lưu lượng dầu cấp cho cơ cấu chấp hành, và trình tự tính toán thiết kế một hệ truyền động thủy lực từ yêu cầu làm việc của máy.
Nhớ gì:
• Điều chỉnh vận tốc là thay đổi lưu lượng dầu cấp cho xilanh hoặc môtơ thủy lực; có hai cách: điều chỉnh bằng tiết lưu — thay đổi sức cản trên đường dẫn dầu bằng van tiết lưu, dùng bơm có lưu lượng cố định; và điều chỉnh bằng thể tích — thay đổi lưu lượng của bơm cung cấp cho hệ thống.
• Lưu lượng qua van tiết lưu:
• Q = μ·Ax·C·√Δp
• Trong đó μ là hệ số lưu lượng, Ax là diện tích tiết diện chảy, C là hằng số, Δp là hiệu áp hai đầu van.
• Vận tốc piston v = Q/A1 nên muốn đổi v thì chỉnh Ax; với van trên đường vào, Δp = p0 − p1.
• Tiết lưu trên đường vào: van tiết lưu đặt ở đường vào xilanh, đường ra dẫn về bể qua van cản tạo áp 3 ÷ 8 bar ở buồng phía cán để piston chạy êm và giảm giật khi tải đổi đột ngột; dầu thừa của bơm qua van tràn về bể.
Van cản là van tạo ra áp suất ngược ở đường dầu về, để pittông chạy êm và giảm giật khi tải đổi đột ngột.
• Tiết lưu trên đường ra: van tiết lưu đặt ở đường dầu ra, đồng thời làm luôn chức năng van cản; lúc này p1 ≈ p0 và:
• Δp = p2 = p0·A1/A2 − (FL + Fms)/A2
• Cả hai cách đều không giữ được vận tốc ổn định khi tải trọng thay đổi: tải FL đổi thì p1 (hoặc p2) đổi theo phương trình cân bằng lực:
• p1·A1 − p2·A2 − FL − Fms = 0
• Khi đó Δp và Q đổi theo; chỉ dùng khi tải ít thay đổi hoặc không yêu cầu cao về ổn định vận tốc.
• Nhược điểm khác của tiết lưu: dầu thừa qua van tràn biến thành nhiệt, dầu nóng làm độ nhớt giảm, hiệu suất thấp (khoảng 0,65 ÷ 0,67) nên tiết lưu chỉ dùng cho hệ công suất nhỏ, thường không quá 3 ÷ 5 kW.
• Điều chỉnh bằng thể tích: lưu lượng bơm:
• Q1 = Qb = qb·n
• Trong đó qb là thể tích trong một vòng quay, n là số vòng quay; đổi độ lệch tâm e của bơm điều chỉnh được thì qb đổi, Qb đổi, v đổi.
Độ lệch tâm e là khoảng lệch giữa tâm rôto và tâm stato của bơm điều chỉnh được.
• Toàn bộ lưu lượng bơm đều cấp cho xilanh (không có dầu thừa) nên hiệu suất cao, dầu ít nóng; dùng rộng rãi cho máy công suất lớn, nhưng bơm điều chỉnh có kết cấu phức tạp, giá thành cao hơn bơm lưu lượng cố định.
• Bộ ổn tốc (bộ ổn định vận tốc) gồm van tiết lưu + van giảm áp: van giảm áp giữ hiệu áp Δp qua van tiết lưu không đổi nên Q không đổi, v = Q/A1 = const dù tải thay đổi.
• Lắp trên đường vào thì:
• Δp = p3 − p1 = Flx·4/(π·D2)
• Lắp trên đường ra thì:
• Δp = p3 = Flx·4/(π·D2)
• Trong đó Flx là lực lò xo van giảm áp, D là đường kính piston van.
• Giới hạn của bộ ổn tốc: khi van giảm áp mở hết cỡ (p3 = p0) mà tải còn tăng thì Δp giảm, v giảm dần về 0.
• Ổn định vận tốc khi điều chỉnh bằng thể tích kết hợp tiết lưu: piston điều chỉnh tự động đổi độ lệch tâm e của bơm theo áp suất để giữ:
• Δp = p0 − p1 = Flx/F1 = const
• Nhờ đó lưu lượng qua van tiết lưu (tức vận tốc cơ cấu chấp hành) không phụ thuộc tải; xilanh điều chỉnh và xilanh cân giữ áp suất nguồn p0 không đổi.
Piston điều chỉnh là pittông tự động đổi độ lệch tâm e của bơm theo áp suất. Xilanh điều chỉnh và xilanh cân là hai xilanh phối hợp để thay đổi độ lệch tâm e, trong đó xilanh cân dùng lực lò xo để giữ áp suất nguồn không đổi.
• Thiết kế hệ thủy lực làm theo 6 bước: (1) yêu cầu đặt ra — chuyển động thẳng: v, Ft, hành trình, điều chỉnh/ổn định tốc độ; chuyển động quay: Ω (n), Mx; (2) thiết kế sơ đồ nguyên lý; (3) tính cơ cấu chấp hành theo giá trị lớn nhất — xilanh: A1, A2, Q1, Q2, p1, p2; môtơ: Dm, Q, p1, p2.
• (4) xác định áp suất và lưu lượng bơm p0, Q0 theo tổn thất áp suất trên đường ống, van và các phần tử (cộng dồn từng đoạn: van đảo chiều, ống dẫn vào/ra, ống nối, bộ lọc).
• (5) công suất động cơ điện:
• Nđ = p0·Q/(612·η)
• Và số vòng quay nb; (6) chọn các phần tử thủy lực khác (van tràn theo Qb, van tiết lưu theo Qmin–Qmax, bể dầu theo tổn thất công suất V = kv·ΔN); các phần tử đã tiêu chuẩn hóa nên thiết kế chủ yếu là tính toán lựa chọn.
• Tính đàn hồi của dầu: dầu bị nén khi áp suất tăng:
• ΔV = V·Δp/Ed
• Với Ed ≈ 1,6·109 N/m2; khi tải trọng ngừng tác dụng đột ngột, áp suất p1 giảm, piston dịch chuyển một đoạn:
• Δl = (l0/Ed)·Δp
• Ví dụ hành trình l = 900 mm, tải tác dụng ở l0 = 800 mm, Δp = 20 bar thì Δl = 1 mm; áp suất càng lớn, hành trình càng dài thì cú dịch chuyển đột ngột càng lớn, có thể làm gãy dao.
Dùng để làm gì
Máy tổ hợp chạy dao Fmax = 12.000 N, v = 20 ÷ 500 mm/ph, tải không đổi: dùng tiết lưu, tính được xilanh D ≈ 12 cm, cần d ≈ 8 cm, bơm Qb = 25 l/ph, p0 = 20 bar, động cơ 1,16 kW, bể dầu ~100 lít, tổn thất do dầu thừa qua van tràn 0,81 kW; cùng máy nhưng tải thay đổi (Fmax = 20.000 N, vmax = 1.000 mm/ph) hoặc dao động tần số thấp thì phải lắp bộ ổn tốc (kèm tính đàn hồi của dầu: khi tải ngừng tác dụng piston dịch đột ngột Δl = (l0/Ed)·Δp, ví dụ 1 mm, có thể gãy dao); máy mài Fmax = 800 N, vmax = 2·104 mm/ph: dùng tiết lưu, p0 chọn 20 bar; tạo chuyển động quay n = 50 ÷ 500 v/ph, Mx = 10 Nm: lưu lượng Q = 1,11 ÷ 11,11 l/ph, quan hệ Q–n tuyến tính, lấy Qmax = 11,11 l/ph cộng tổn thất ΔQ = 1 l/ph để tính toàn hệ Q = 12,11 l/ph, p1 = 61,4 bar, áp suất nguồn ps = 87,4 bar.
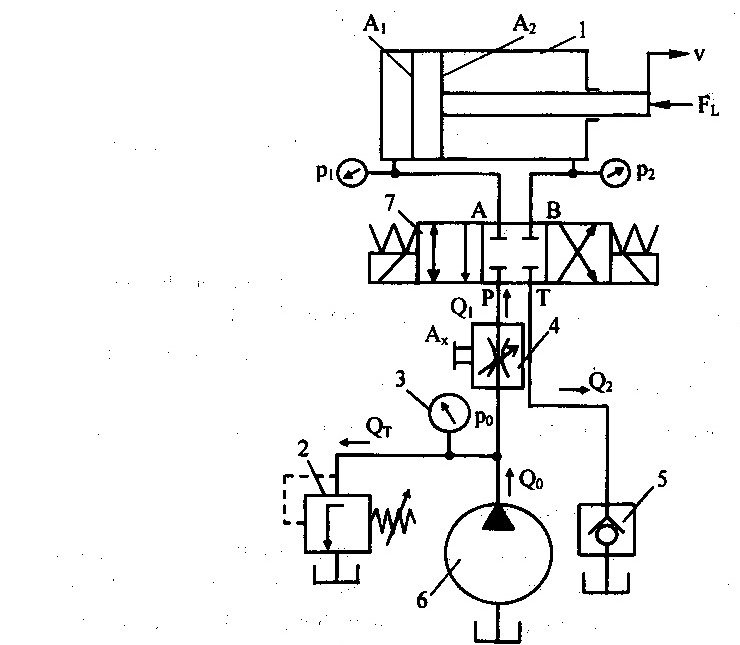
Sơ đồ mạch thủy lực điều chỉnh vận tốc bằng tiết lưu ở đường vào: xilanh (1), van tràn (2), van tiết lưu (4), van cản (5), bơm (6)
Học về gì: Truyền động và điều khiển bằng khí nén — từ tính chất và cách tính toán dòng khí, các phần tử khí nén và điện khí nén, đến cách lập mạch điều khiển và phương pháp thiết kế mạch logic cho máy tự động.
Nhớ gì:
• Ưu điểm khí nén: truyền năng lượng đi xa (độ nhớt động học của khí nhỏ, tổn thất áp suất trên đường dẫn nhỏ), tích trữ khí dễ dàng thành trạm khí nén, không khí sẵn có và thải ra ngoài không gây ô nhiễm, hệ thống sạch, chi phí thấp, van khí nén hợp với chức năng điều khiển logic.
Trạm khí nén là hệ gồm máy nén và bình chứa, cung cấp khí nén cho toàn hệ thống.
• Nhược điểm khí nén: lực truyền nhỏ, vận tốc thay đổi theo tải vì khí đàn hồi lớn nên khó có chuyển động đều, tiếng ồn khi xả khí.
• Một mạch khí nén gồm nguồn cung cấp (máy nén, bình chứa, lọc), phần tử xử lý tín hiệu, phần tử điều khiển (van) và cơ cấu chấp hành.
• Cơ sở tính toán: khí nén gần như khí lý tưởng:
• pabs·V = m·R·T
• Quá trình đoạn nhiệt:
• p·Vk = const
• Trong đó k = cp/cv, R = cp − cv.
• Quá trình đa biến:
• p·Vn = const
• Với n = 1 là đẳng nhiệt, n = 0 là đẳng áp, n = ∞ là đẳng tích.
• Dòng chảy liên tục:
• Qv1 = Qv2 (v1·A1 = v2·A2)
• Phương trình Bernoulli cho khí; lưu lượng khối qua khe hẹp:
• qm = α·ε·A·√(2·ρ·Δp)
• Trong đó α là hệ số lưu lượng, ε là hệ số giãn nở, Δp là chênh áp trước–sau khe.
• Đơn vị đo: áp suất pascal (1 bar = 105 Pa), lực N, công J, công suất W, độ nhớt động v = η/ρ (m2/s).
• Tổn thất áp suất gồm tổn thất trên ống thẳng:
• Δp = λ·(l/d)·(ρ·v2/2)
• Với λ = 64/Re khi dòng tầng (Re = v·d/ν < 2230), tổn thất ở tiết diện đổi đột ngột, ống gây khúc, uốn cong, phân dòng và hợp dòng (hệ số cản ξ tra bảng theo góc rẽ và tỷ lệ lưu lượng), và tổn thất qua van:
• Δp = ξ·(ρ·v2/2)
• Van được đặc trưng bằng hệ số lưu lượng kv (lưu lượng nước qua van ở p1 = 6 bar, Δp0 = 0,981 bar), biết kv và đường kính ống d thì tính được ξ.
• Cơ cấu chấp hành biến năng lượng khí nén thành cơ năng: xilanh tác dụng đơn (một chiều) và tác dụng kép (hai chiều, có loại giảm chấn điều chỉnh được), xilanh quay bằng thanh răng, động cơ khí nén quay một chiều và hai chiều.
• Van đảo chiều đổi hướng dòng khí để đảo chiều cơ cấu chấp hành: ký hiệu cửa P nối nguồn, A/B nối cơ cấu làm việc, R/S xả khí, 12/14 nối tín hiệu điều khiển; các loại thường gặp 2/2, 3/2, 4/2, 5/2, 4/3, 5/3.
• Tín hiệu tác động van đảo chiều bằng tay (nút ấn, xoay), bằng cơ (đầu dò, con lăn), bằng khí nén, bằng nam châm điện qua van phụ trợ.
• Vị trí "0" do lò xo giữ, có tín hiệu thì chuyển sang vị trí "1" (ví dụ van 3/2 điện từ: ở "0" cửa P bị chặn, A nối R; có điện thì P nối A, R bị chặn).
• Van chặn chỉ cho khí đi một chiều: van một chiều; van logic OR nhận tín hiệu điều khiển ở nhiều vị trí khác nhau (có khí ở P1 hoặc P2 thì ra A); van logic AND chỉ ra tín hiệu khi có khí đồng thời ở cả P1 và P2.
• Van xả khí nhanh lắp gần cơ cấu chấp hành để xả khí nhanh ra ngoài; van giảm âm; van tiết lưu điều chỉnh lưu lượng khí (tiết diện cố định, thay đổi được, hoặc tiết lưu một chiều — một chiều bị tiết lưu, chiều ngược chảy tự do qua van một chiều song song).
Van xả khí nhanh là van lắp gần cơ cấu chấp hành để xả khí nhanh ra ngoài, giúp xi lanh chạy nhanh hơn.
• Rơle thời gian đóng chậm/ngắt chậm (van tiết lưu một chiều + van đảo chiều 3/2, tín hiệu ra chậm hơn tín hiệu vào một khoảng t).
• Van chân không hút và giữ chi tiết, lực hút:
Van chân không là cơ cấu hút và giữ chi tiết bằng lực chân không, chân không được tạo ra bằng bơm chân không hay bằng nguyên lý ống venturi. pu là áp suất chân không phía trong cốc hút.
• F = π·D2/4·Δp
• Trong đó Δp = pa − pu.
• Cảm biến bằng tia không tiếp xúc có 3 loại — rẽ nhánh, phản hồi, qua khe hở — đều cho tín hiệu ra A = 0 khi chưa có vật chắn, A = 1 khi có vật chắn.
Cảm biến bằng tia là cảm biến dùng tia khí để phát hiện vật chắn mà không cần chạm vào vật.
• Điều khiển khí nén dùng biểu đồ trạng thái: trục đứng biểu diễn trạng thái (hành trình, áp suất), trục ngang biểu diễn các bước hoặc thời gian; xilanh đi ra ký hiệu (+), lùi về (−), phần tử điều khiển ở vị trí "0"/"1".
• Có 5 phương pháp điều khiển: bằng tay (một hoặc hai nút ấn), theo thời gian (dùng rơle thời gian, có loại chu kỳ tự động), theo hành trình (công tắc hành trình ở hai đầu hành trình phát tín hiệu chuyển bước), theo tầng và theo nhịp.
Điều khiển theo tầng là chia chu trình điều khiển gồm nhiều bước thành các tầng riêng rẽ, để khắc phục hiện tượng trùng tín hiệu. Điều khiển theo nhịp là chia chu trình thành các nhịp, mỗi nhịp thực hiện xong thì báo cho nhịp tiếp theo và xoá lệnh của nhịp trước đó.
• Điều khiển điện–khí nén: phần tử điện gồm công tắc đóng–mở, nút ấn (thường mở, thường đóng, chuyển mạch; ký hiệu theo tiêu chuẩn EU và US) và công tắc hành trình điện–cơ (con lăn chạm cữ thì tiếp điểm đổi trạng thái).
• Mạch trực tiếp: ấn nút S, dòng điện qua thẳng cuộn dây Y của van 3/2; mạch gián tiếp: Y được cấp điện qua tiếp điểm thường mở K của rơle K.
• Mạch tự duy trì: tiếp điểm K đấu song song nút Start nên rơle K giữ điện sau khi nhả Start, nút Stop ngắt điện rơle.
• Mạch có tiếp điểm bảo vệ: tiếp điểm khóa lẫn ngăn hai cuộn Y1, Y2 có điện cùng lúc.
• Thiết kế mạch điều khiển làm theo phương pháp logic: từ chu trình làm việc vẽ biểu đồ trạng thái, lập phương trình logic cho từng bước (A^+, B^-, … theo tín hiệu a0, a1, b0, b1 của công tắc hành trình và nút khởi động S0), dùng đại số Boole và biểu đồ Karnaugh chọn phương trình tối ưu, rồi xây dựng sơ đồ mạch khí nén hoặc điện khí nén (cũng có thể phối hợp để điều khiển PLC).
a0 và a1 là tín hiệu hai đầu hành trình của xi lanh A, a0 là đã lùi về và a1 là đã đi ra; b0 và b1 tương tự cho xi lanh B. Đại số Boole là phép tính logic dùng để rút gọn và chọn phương trình logic tối ưu, còn biểu đồ Karnaugh là bảng rút gọn phương trình logic theo các biến, ở đây là tín hiệu công tắc hành trình và phần tử nhớ.
• Khi hai bước có cùng điều kiện (ví dụ B^+ và A^- cùng bằng a1·b0) thì thêm phần tử nhớ trung gian x (và x̄) để phân biệt, cần thì dùng 2 phần tử nhớ X, Y.
Phần tử nhớ là một van đảo chiều giữ trạng thái, dùng để nhớ bước nào đã thực hiện và phân biệt hai bước có cùng điều kiện.
Dùng để làm gì
Máy khoan 2 xilanh: A^+ kẹp chi tiết → B^+ khoan xuống → B^- lùi về → A^- tháo chi tiết, phương trình A^+ = a0·b0·S0, B^+ = a1·b0, B^- = a1·b1, A^- = a1·b0, phải thêm phần tử nhớ vì B^+ và A^- trùng điều kiện; máy khoan 3 xilanh thêm C^+ đẩy chi tiết xuống thùng chứa sau khi khoan xong; máy làm sạch chi tiết: A^+ kẹp, B phun rửa mặt 1 trong thời gian t1, C chuyển chi tiết sang vị trí 2, B phun rửa mặt 2 trong t1, rồi C^+ và A^- cùng lúc tháo chi tiết; máy đột hai lỗ 4 xilanh: A^+ kẹp, B đột lỗ 1, C chuyển sang vị trí 2, B đột lỗ 2, C về, A^- tháo, D đẩy chi tiết ra ngoài.
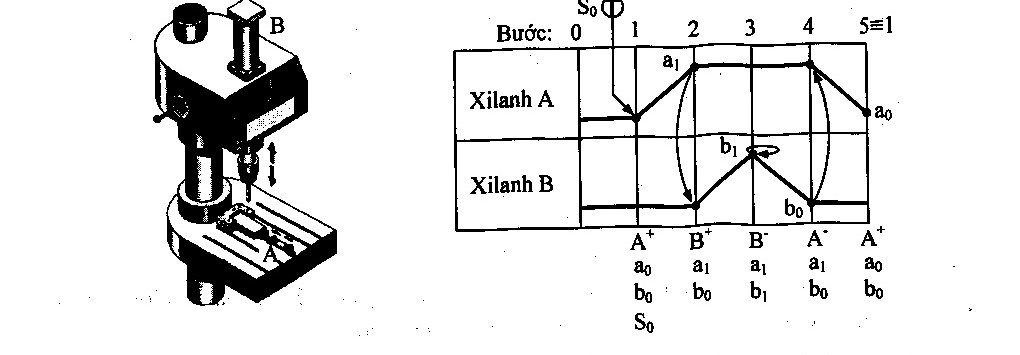
Mô hình và biểu đồ trạng thái làm việc của máy khoan 2 xilanh A, B: A⁺ kẹp chi tiết, B⁺ khoan, B⁻ lùi về, A⁻ tháo chi tiết
• X.1 Tính chất của chất lỏng và chất khí: khối lượng riêng, tính nén được, tính nhớt, chế độ chảy (Reynolds), áp suất thủy tĩnh, lưu lượng, Bernoulli, định luật khí và tổn thất — để phân biệt hệ thủy lực với hệ khí nén.
• X.2 Các thông số làm việc cơ bản và bơm động học: lưu lượng, cột áp, công suất, hiệu suất, cột áp hút cho phép; bơm ly tâm, bơm hướng trục, bơm xoáy — để chọn đúng bơm cho hệ thống.
• X.3 Bơm thể tích, động cơ, xi lanh: bơm bánh răng, cánh gạt, piston, động cơ thủy lực và xi lanh — để tạo áp suất và lưu lượng cho cơ cấu chấp hành.
• X.4 Truyền động thủy động và thủy tĩnh: khớp nối và biến tốc thủy lực (dùng động năng), truyền động thủy tĩnh (dùng áp năng) — để nối động cơ với máy công tác và biến đổi vận tốc, lực, mô men.
• X.5 Van và thiết bị điều khiển: van đảo chiều, van chặn, van an toàn/tràn, van giảm áp, van tiết lưu, bộ ổn tốc và thiết bị phụ (thùng dầu, lọc, bình tích năng); hệ thống chép hình thủy lực — để khởi động, đảo chiều, giữ áp suất và đặt vận tốc cho cơ cấu chấp hành.
• X.6 Điều chỉnh và ổn định vận tốc + thiết kế hệ thống thủy lực: tiết lưu, điều chỉnh bằng thể tích, bộ ổn tốc và 6 bước thiết kế hệ thủy lực — để thay đổi và giữ ổn định vận tốc xilanh, môtơ thủy lực.
• X.7 Khí nén: cơ sở, phần tử, điều khiển và thiết kế: tính toán dòng khí, phần tử khí nén và điện khí nén, mạch điều khiển và mạch logic — để lập mạch điều khiển cho máy tự động.