 Huỳnh Âu
Chương V — Nguyên Lý Máy
Học về gì: Khâu, khớp động, bậc tự do và xếp loại cơ cấu phẳng — để biết cơ cấu chuyển động có xác định hay không và tách thành khâu dẫn với các nhóm tĩnh định.
Khâu là bộ phận có chuyển động tương đối với nhau trong cơ cấu, gồm một hoặc nhiều chi tiết máy ghép cứng lại với nhau.
Khớp động là chỗ hai khâu nối động với nhau.
Bậc tự do là số khả năng chuyển động tương đối độc lập tối đa của một khâu.
Khâu dẫn là khâu có quy luật chuyển động cho trước.
Công thức nhớ:
• Bậc tự do của cơ cấu phẳng được tính theo công thức sau:
• W = 3n − (2P5 + P4) + r* − s
• Trong công thức trên, n là số khâu động, P5 và P4 là số khớp loại 5 và loại 4, r* là ràng buộc thừa, còn s là bậc tự do thừa.
Khớp loại 5 là khớp hạn chế 5 bậc tự do.
Khớp loại 4 là khớp hạn chế 4 bậc tự do.
Ràng buộc thừa là ràng buộc thêm vào chỉ để tăng độ cứng vững, bỏ đi thì chuyển động không đổi.
Bậc tự do thừa là chuyển động thêm vào mà bỏ đi thì chuyển động không đổi, như con lăn quay thêm trong cơ cấu cam để biến ma sát trượt thành ma sát lăn.
• Với cơ cấu phẳng chỉ toàn khớp tịnh tiến, bậc tự do được tính đơn giản hơn:
• W = 2n − P5
• Nhóm tĩnh định là nhóm có bậc tự do bằng 0, tức là:
• W = 3n − 2P5 = 0
• Nhóm tĩnh định có các loại sau: loại 2 (n = 2, P5 = 3), loại 3 (n = 4, P5 = 6) và loại 4 (n = 6, P5 = 9).
• Loại của cơ cấu bằng loại của nhóm cao nhất trong cơ cấu đó.
• Khi thay thế khớp cao, người ta dùng 1 khâu và 2 khớp thấp đặt tại tâm cong để thay cho 1 khớp cao.
Khớp cao là khớp mà hai khâu tiếp xúc nhau theo điểm hay đường.
Khớp thấp là khớp mà hai khâu tiếp xúc nhau theo mặt.
• Cách thay thế này giữ cho bậc tự do và quy luật chuyển động của cơ cấu không đổi.
Bậc tự do cho biết cơ cấu cần mấy khâu dẫn mới chuyển động xác định.
Dùng để làm gì
Tính bậc tự do để biết cơ cấu cần mấy khâu dẫn mới chuyển động xác định, như cơ cấu 4 khâu bản lề W = 1 (khớp B, D là khớp chờ) và băng tải lắc W = 3·5 − 2·7 = 1, công thức cấu tạo 1 = 1 + 0 + 0; xếp loại cơ cấu (khâu dẫn AB thì loại 3, đổi khâu dẫn thành khâu 1 thì loại 4) để tách nhóm tĩnh định mà giải bài toán động học và động lực học theo từng nhóm.
Khớp chờ là khớp dùng để nối nhóm tĩnh định với khâu dẫn và giá.
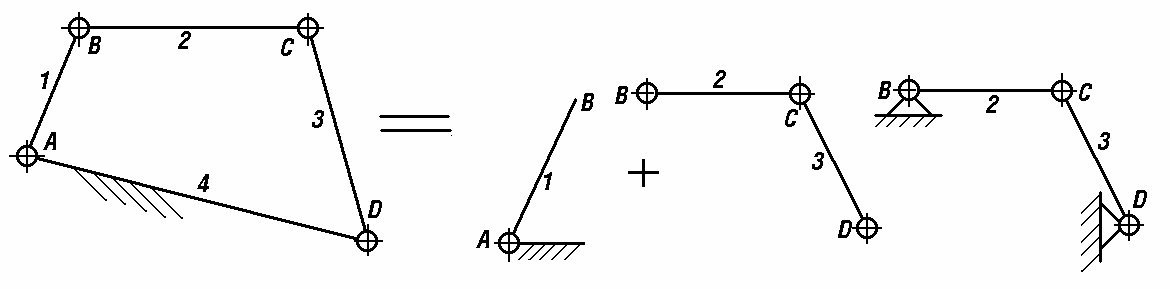
Cơ cấu 4 khâu bản lề tách thành khâu dẫn và nhóm tĩnh định
Học về gì: Xác định vị trí, vận tốc và gia tốc điểm và khâu trong cơ cấu phẳng khi biết lược đồ cơ cấu và chuyển động của khâu dẫn.
Công thức nhớ:
• Hệ số về nhanh (hệ số năng suất) là tỉ số thời gian làm việc trên thời gian chạy không, và được tính theo công thức sau:
• k = tlv/tck = φlv/φck = (180° + θ)/(180° − θ) ≥ 1
• Trong công thức trên, θ là góc kẹp giữa hai vị trí tay quay ứng với hai vị trí biên của khâu bị dẫn.
Khâu bị dẫn là các khâu còn lại ngoài khâu dẫn và giá.
• Vận tốc của điểm B trên khâu quay quanh A được tính như sau:
• vB = ω1·lAB
• Vận tốc này cũng được phân tích thành tổng véc tơ theo công thức sau:
• vB = vA + vBA, vBA = ω·lAB vuông góc với AB
• Gia tốc hướng tâm của điểm B đối với điểm A được tính như sau:
• aBAn = ω2·lAB = vBA2/lAB
• Gia tốc hướng tâm này hướng từ B vào A.
• Gia tốc tiếp tuyến của điểm B đối với điểm A được tính như sau:
• aBAτ = ε·lAB
• Gia tốc tiếp tuyến này vuông góc với AB.
• Gia tốc Coriolis xuất hiện khi hai điểm trùng nhau thuộc hai khâu nối bằng khớp trượt, và được tính như sau:
• ak = 2·ω1·vtrượt
• Chiều của gia tốc Coriolis theo chiều vận tốc trượt xoay 90° theo chiều quay của ω1.
Hệ số về nhanh k ≥ 1 cho biết hành trình làm việc dài hơn hành trình chạy không.
Dùng để làm gì
Vẽ họa đồ véc tơ tìm vận tốc và gia tốc các điểm chưa biết, như cơ cấu 4 khâu bản lề (vận tốc điểm C, E và vận tốc góc khâu 2, khâu 3), tay quay con trượt (vận tốc góc khâu 3) và culít (thêm gia tốc Coriolis); đánh giá hệ số về nhanh k = 191/169 ≈ 1,13 của cơ cấu 4 khâu bản lề để phối hợp động tác các cơ cấu trong cùng một máy và kiểm tra quy luật chuyển động trước khi thiết kế.
Họa đồ véc tơ là hình vẽ các véc tơ vận tốc và gia tốc theo một tỉ lệ xích để tìm vận tốc, gia tốc của điểm chưa biết.
Tay quay con trượt là cơ cấu biến chuyển động quay của tay quay thành chuyển động tịnh tiến qua lại của con trượt.
Culít là cơ cấu biến chuyển động quay thành chuyển động lắc qua lại.
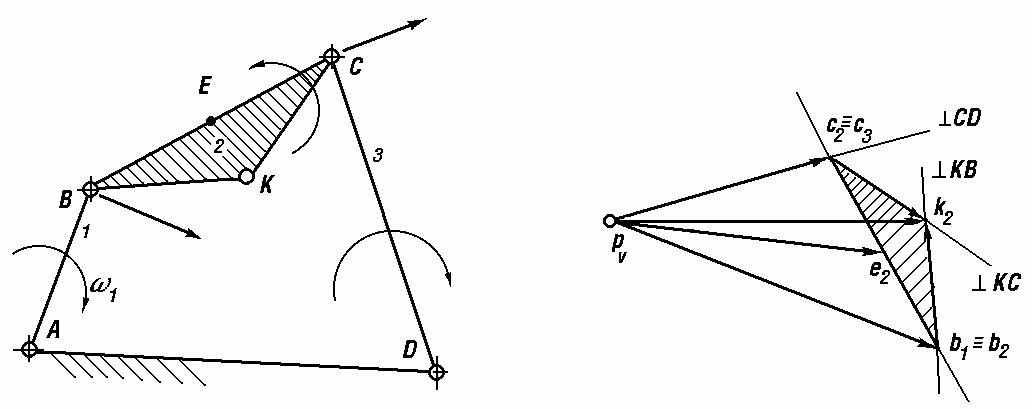
Cơ cấu 4 khâu bản lề và họa đồ véc tơ vận tốc
Học về gì: Xác định lực quán tính, áp lực trong các khớp động và lực (mômen) cân bằng đặt trên khâu dẫn, bằng cách thêm lực quán tính vào để giải bài toán động như bài toán tĩnh theo nguyên lý D'Alembert.
Lực quán tính là lực phản ánh tác dụng của khâu có gia tốc lên các khâu khác.
Áp lực khớp động là lực một khâu tác dụng lên khâu kia tại khớp.
Lực cân bằng là lực dùng để cân bằng tất cả các lực cản tác dụng lên cơ cấu, ứng với nó máy chuyển động đều.
Công thức nhớ:
• Lực quán tính đặt tại trọng tâm S và ngược chiều gia tốc aS, còn mômen quán tính ngược chiều gia tốc góc ε:
• Pqt = −m·aS
• Mq = −JS·ε
• Khoảng cách dời lực quán tính để hợp thành một hợp lực duy nhất được tính như sau:
• h = Mq/Pq = JS·ε/(m·aS)
• Khoảng cách từ trục quay A đến tâm va đập KA của khâu được tính như sau:
Tâm va đập là điểm cố định mà hợp lực quán tính đi qua khi khâu quay quanh A, chỉ phụ thuộc vào cấu tạo của khâu và việc chọn trục quay.
• lAK = lAS + JS/(m·lAS) = JA/(m·lAS)
• Điều kiện của chuỗi tĩnh định là số phương trình cân bằng bằng số ẩn áp lực khớp, tức là:
• 3n − (2P5 + P4) = 0
• Mômen cân bằng bằng lực cân bằng nhân với cánh tay đòn lOA:
• Mcb = Pcb·lOA
Thêm lực quán tính vào thì bài toán động được giải như bài toán tĩnh theo nguyên lý D'Alembert.
Dùng để làm gì
Tính áp lực khớp động bằng cách tách cơ cấu thành các nhóm tĩnh định rồi viết phương trình cân bằng cho từng nhóm, như khớp tịnh tiến giữa hai khâu có phản lực R gồm áp lực N và lực ma sát F; cuối cùng tính lực (mômen) cân bằng trên khâu dẫn; thay thế tĩnh khối lượng của khâu bằng các khối lượng đặt ngay tại các khớp bản lề để tính lực quán tính cho nhanh.
Thay thế tĩnh khối lượng là thay khối lượng phân bố của khâu bằng các khối lượng tập trung đặt ngay tại các khớp bản lề sao cho lực quán tính không đổi.
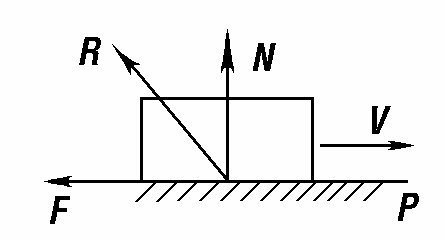
Khớp tịnh tiến: phản lực R gồm áp lực N và lực ma sát F
Học về gì: Lực ma sát ở các khớp máy: lực và mô men ma sát trong các khớp tịnh tiến, chêm, ren vít và ổ trục, điều kiện tự hãm và ma sát ướt khi bôi trơn bằng dầu.
Chêm là chi tiết hình nêm dùng để đóng chặt hoặc tháo lỏng.
Ren vít là khớp gồm chi tiết có ren trong và chi tiết có ren ngoài tiếp xúc nhau.
Ổ trục là chỗ đỡ trục quay, tức là chỗ tiếp xúc giữa ngõng trục và lót trục.
Ma sát ướt là ma sát khi hai bề mặt được ngăn cách hoàn toàn bởi lớp chất lỏng bôi trơn.
Công thức nhớ:
• Lực ma sát tỉ lệ với áp lực N, và được tính theo các công thức sau:
• Fmax = ft·N
• Fd = fd·N
• tan φt = Fmax/N = ft
Góc ma sát là góc giữa phản lực tổng hợp R và áp lực N.
• Hệ số ma sát tĩnh ft thường lớn hơn hệ số ma sát động fd.
• Điều kiện tự hãm là α ≤ φ, khi đó vật không chuyển động được.
• Với mặt phẳng nghiêng và lực P song song với mặt ngang, lực kéo khi đi lên và khi đi xuống là:
• Đi lên: P = Q·tan(α + φ)
• Đi xuống: P = Q·tan(α − φ)
• Với ren vít, góc nâng ren được tính như sau:
Góc nâng ren là góc nghiêng của đường xoắn ren; S0 là bước xoắn ốc.
• tan λ = S0/(π·d2)
• Mô men siết ren vít được tính như sau:
• M = (Q·d2/2)·tan(λ + φ′)
• Đai ốc không tự tháo lỏng khi λ ≤ φ′.
• Mô men ma sát lăn được tính như sau:
• Mm = Q·k
• Điều kiện để lăn được là:
• P ≥ Q·k/h
• Với ổ lăn, vận tốc góc của con lăn được tính như sau:
• ωb = ω·D/(2d)
• Trong công thức trên, D là đường kính vòng trong, còn d là đường kính con lăn.
Tự hãm khi α ≤ φ: vật không chuyển động được.
Dùng để làm gì
Tính lực kéo để đẩy vật trên mặt phẳng nghiêng và đóng hay tháo chêm, mô men siết đai ốc và kiểm tra tự hãm, mô men ma sát trong ổ trượt và ổ lăn để tính công suất tiêu hao. Trong sách, ổ lăn vòng trong quay với vận tốc góc ω, con lăn tiếp xúc vòng trong tại B và vòng ngoài tại A, vận tốc góc tương đối của con lăn là ωb = ω·D/(2d), để tính công suất ma sát tiêu thụ trong ổ.
Ổ trượt là ổ mà ngõng trục trượt trực tiếp trên lót ổ.
Ổ lăn là ổ có con lăn lăn giữa vòng trong và vòng ngoài.
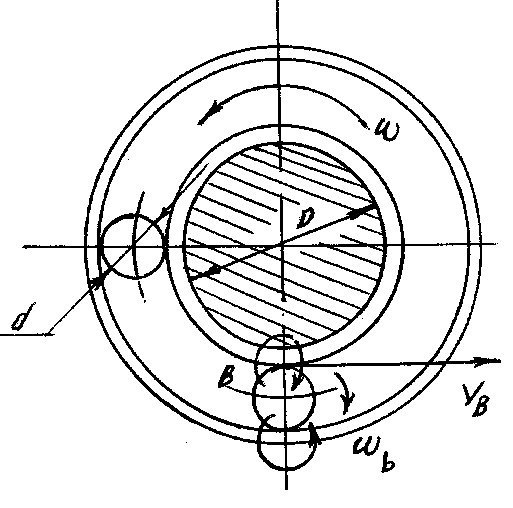
Ổ lăn: con lăn tiếp xúc vòng trong tại B và vòng ngoài tại A
Học về gì: Cơ cấu 4 khâu bản lề và các biến thể: tay quay con trượt, culít, tính tang, Oldham, elip; điều kiện quay toàn vòng, tỷ số truyền và hệ số về nhanh.
Tay quay con trượt là cơ cấu biến chuyển động quay thành tịnh tiến qua lại.
Culít là cơ cấu biến chuyển động quay thành chuyển động lắc.
Tính tang là cơ cấu biến chuyển động lắc thành tịnh tiến qua lại.
Oldham là cơ cấu truyền chuyển động quay thành chuyển động quay.
Elip là cơ cấu biến tịnh tiến qua lại thành tịnh tiến qua lại.
Tỷ số truyền là tỉ số vận tốc góc của khâu dẫn và khâu bị dẫn.
Công thức nhớ:
• Tỷ số truyền được tính qua tâm quay tức thời P theo công thức sau:
Tâm quay tức thời là điểm mà tại thời điểm đang xét có vận tốc bằng 0 trong chuyển động tương đối của hai khâu.
• i13 = ω1/ω3 = PD/PA
• Định lý Kennedy: tâm quay tức thời của hai khâu đối diện là giao điểm của hai đường tâm.
• Số tâm quay tức thời của cơ cấu được tính như sau:
• N = n(n − 1)/2
• Định lý Grashof: có khâu quay toàn vòng khi lmin + lmax ≤ tổng hai khâu còn lại.
• Tay quay con trượt quay toàn vòng khi:
• l1 ≤ l2 − e
• Hệ số về nhanh được tính như sau:
• k = (180° + θ)/(180° − θ)
• Hệ số k > 1 nghĩa là hành trình đi dài hơn hành trình về.
• Công suất truyền được tính như sau:
• N = P23·VC·cos α23
• Góc α23 càng nhỏ thì công suất N càng lớn.
Định lý Grashof: có khâu quay toàn vòng khi lmin + lmax ≤ tổng hai khâu còn lại.
Dùng để làm gì
Chọn cơ cấu biến đổi chuyển động cho máy: tay quay con trượt biến tịnh tiến của pít-tông thành chuyển động quay của trục khuỷu, culít dùng trong máy bơm dầu, 4 khâu bản lề kết hợp thành băng tải lắc, máy bào sọc và động cơ Diesel chữ V. Trong sách, phương pháp tâm quay tức thời tính vận tốc góc các khâu còn lại: cơ cấu 6 khâu có ω1 = 10 s-1, φ1 = 90° thì ω2 = 5 s-1, ω3 = 10 s-1, ω4 = 0 và điểm M2 có vận tốc bằng 0 vì M2 trùng I62.
Pít-tông là chi tiết tịnh tiến trong xy lanh.
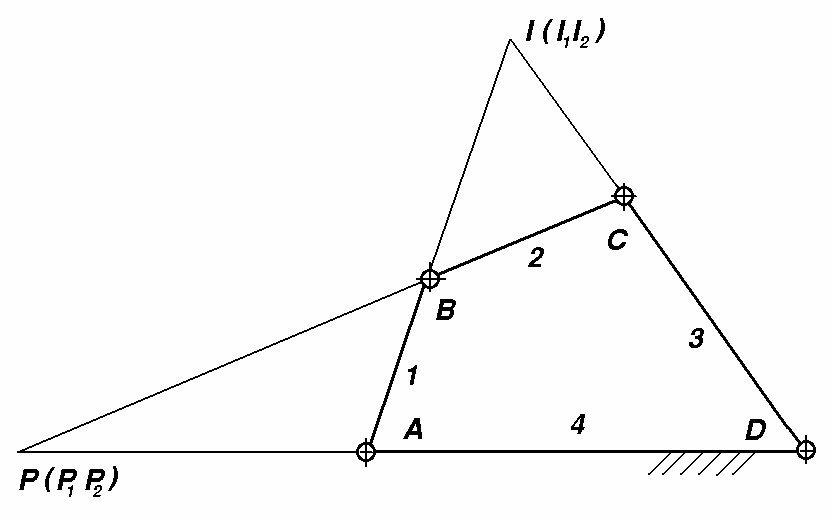
Cơ cấu 4 khâu bản lề ABCD, tâm quay tức thời P và I
Học về gì: Cơ cấu cam và cần nối nhau bằng khớp cao, biến chuyển động của cam thành quy luật của cần; phân tích đồ thị chuyển vị, vận tốc, gia tốc, góc áp lực và vẽ biên dạng cam.
Cam là khâu dẫn, mặt tiếp xúc của cam quyết định quy luật chuyển động của cần.
Cần là khâu bị dẫn chuyển động qua lại; cần đẩy thì tịnh tiến, còn cần lắc thì quay lắc quanh một trục cố định.
Góc áp lực là góc giữa áp lực và vận tốc tuyệt đối của tiếp điểm trên khâu bị dẫn.
Biên dạng cam là hình dạng mặt làm việc của cam.
Công thức nhớ:
• Tổng các góc pha trong một vòng quay của cam là:
Góc pha là góc quay của cam ứng với từng giai đoạn: đi xa φđ, ở xa φX, đi về φV, ở gần φg.
• φđ + φX + φg + φV = 2π
• Hành trình của cần đẩy được tính như sau:
Hành trình của cần đẩy là đoạn dịch chuyển lớn nhất của cần.
• h = Smax − Smin
• Với cần lắc, vận tốc góc và gia tốc được tính như sau khi cam quay đều:
• Ω = ω·dψ/dφ
• ξ = ω2·d2ψ/dφ2
• Với cần đẩy, vận tốc và gia tốc được tính như sau:
• V = ω·dS/dφ
• a = ω2·d2S/dφ2
• Góc áp lực α càng nhỏ thì công suất W = P·V·cos(α + φ) càng lớn.
• Cơ cấu bị tự hãm khi:
• α + φ + φ′ = 90°
• Góc áp lực cho phép là [α]max ≤ 40° với cần đẩy và 45° với cần lắc.
• Bán kính con lăn phải nằm trong giới hạn sau:
Con lăn là bánh lăn nhỏ ở đầu cần, tiếp xúc lăn với cam để biến ma sát trượt thành ma sát lăn.
• 0,4·ρmin ≤ rL ≤ 0,7·ρmin
• Điều kiện lồi của biên dạng cam là:
r0 là bán kính vòng cơ sở — vòng tròn tâm A mà khi cần tiếp xúc với phần mặt cam này thì cần đứng yên.
• r0 ≥ −(s + d2s/dφ2)
Góc áp lực α nhỏ thì công truyền được lớn; góc áp lực quá lớn thì cơ cấu tự hãm.
Dùng để làm gì
Thiết kế cam cho động cơ đốt trong, máy công cụ và máy tự động. Trong sách, để vẽ biên dạng cam cần lắc đáy con lăn, tích phân đồ thị gia tốc hai lần ra đồ thị vận tốc và chuyển vị, xác định miền tâm cam rồi vẽ biên dạng bằng phương pháp chuyển động ngược; với φđ = 80°, φX = 0°, φv = 80°, φg = 200°, βmax = 15°, lBC = 100 mm, [α]max = 30° thì được bán kính vòng cơ sở r0 = 52,7 mm, góc lắc ban đầu ψ0 = 26° và bán kính con lăn rL = 12,5 mm.
Phương pháp chuyển động ngược là cho toàn bộ cơ cấu quay ngược lại với vận tốc góc của cam để cam đứng yên, rồi vẽ quỹ đạo tương đối của cần.
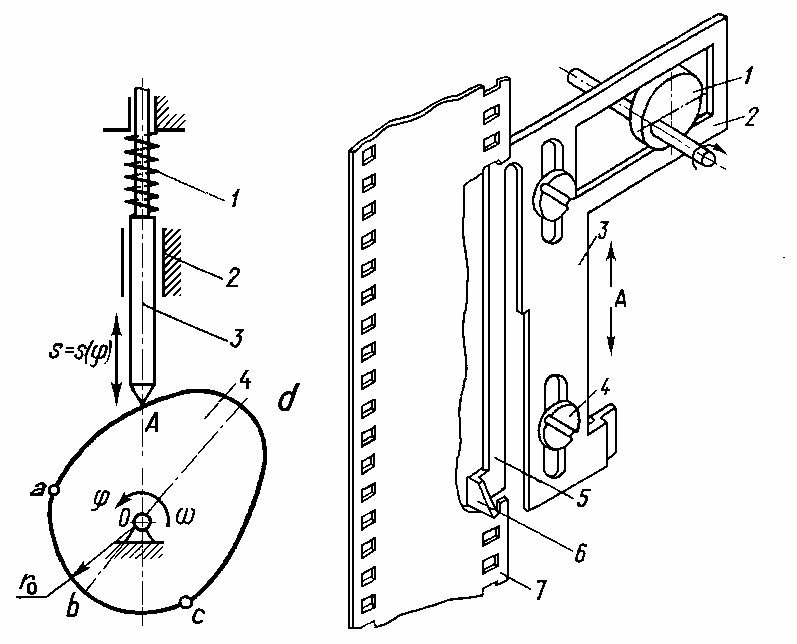
Cơ cấu cam đơn giản: cam 4 quay, cần 3 tịnh tiến
Học về gì: Truyền chuyển động quay giữa hai trục song song bằng cặp bánh răng ăn khớp trực tiếp, giữ tỉ số truyền không đổi nhờ biên dạng răng thân khai.
Bánh răng là bánh có răng ăn khớp với nhau để truyền chuyển động quay.
Đường thân khai là đường cong tạo nên biên dạng răng, có pháp tuyến luôn là tiếp tuyến của vòng tròn cơ sở.
Công thức nhớ:
• Tỉ số truyền của cặp bánh răng được tính như sau:
• i12 = ω1/ω2 = z2/z1
• Cặp bánh răng ngoại tiếp mang dấu âm, còn cặp bánh răng nội tiếp mang dấu dương.
• Mô đun, đường kính vòng chia và khoảng cách trục được tính như sau:
Mô đun là thông số kích thước cơ bản của răng, chỉ rõ chiều rộng một răng bằng bao nhiêu phần của đường kính vòng chia.
Vòng chia là vòng tròn cố định trên bánh răng mà bước răng được đo trên đó.
• m = t/π
• d = m·z
• A = m(z1 + z2)/2
• Hai bánh răng ăn khớp với nhau phải cùng mô đun.
• Hệ số trùng khớp được tính như sau:
Hệ số trùng khớp là số đôi răng trung bình cùng ăn khớp tại một thời điểm; ε > 1 thì luôn có ít nhất một đôi răng ăn khớp.
• ε = A1A2/(tL·cos αL) > 1
• Khi ε = 1,67 thì 20% thời gian chỉ có 1 đôi răng ăn khớp, còn 80% thời gian là 2 đôi răng ăn khớp.
• Hệ số trùng khớp trung bình trong trường hợp đó là εtb = 1,8.
• Phương trình đường thân khai của biên dạng răng là:
• θx = inv αx = tan αx − αx
• rx = r0/cos αx
Hai bánh răng ăn khớp phải cùng mô đun; tỉ số truyền i12 = ω1/ω2 = z2/z1.
Dùng để làm gì
Thiết kế cặp bánh răng truyền quay giữa hai trục song song với tỉ số truyền không đổi; bánh răng tiêu chuẩn cần z ≥ 17 để không bị cắt chân răng, z nhỏ hơn thì phải dịch dao dương; cắt răng bằng phương pháp chép hình (lưỡi cắt số 5 trong bộ 8 dao cắt đúng rãnh răng z = 26, các bánh còn lại chỉ gần đúng nên chỉ dùng cho bánh răng tốc độ chậm) hoặc phương pháp bao hình cho chính xác hơn.
Bánh răng tiêu chuẩn là bánh răng được cắt mà đường trung bình của dao trùng với đường chia.
Cắt chân răng là hiện tượng dao cắt phạm vào phần chân răng làm chân răng yếu đi.
Dịch dao là dời dao cắt ra xa tâm bánh răng so với vị trí chuẩn để tránh cắt chân răng.
Phương pháp chép hình là dao cắt theo mẫu, lưỡi cắt có hình đúng rãnh răng.
Phương pháp bao hình là dao và phôi chuyển động ăn khớp với nhau như một cặp bánh răng để tạo biên dạng răng.
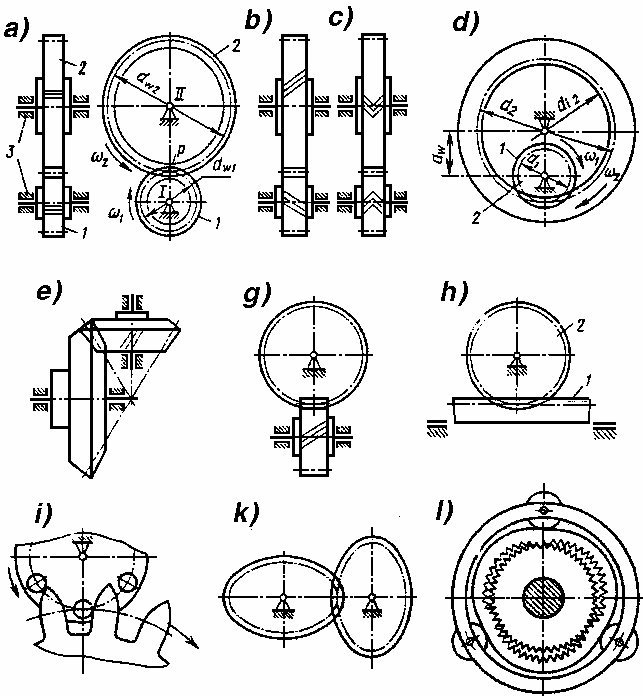
Các dạng truyền động bánh răng (Hình 7.1)
Học về gì: Truyền chuyển động quay giữa hai trục không song song — trục giao nhau dùng bánh răng nón, trục chéo nhau dùng bánh răng trụ chéo hoặc trục vít – bánh vít.
Bánh răng nón có hai mặt lăn là hai mặt nón có đỉnh chung tại giao điểm của hai trục.
Bánh răng trụ chéo là cặp bánh răng trụ ngoại tiếp có các góc nghiêng răng không đối xứng.
Trục vít có ren quấn nhiều vòng theo đường xoắn ốc trên mặt trụ tròn.
Bánh vít là bánh răng ăn khớp với trục vít.
Công thức nhớ:
• Góc chéo giữa hai trục và khoảng cách tâm của cặp bánh răng trụ chéo được tính như sau:
• δ = β1 + β2
• A = r1 + r2
• Với bánh răng trụ chéo, góc nghiêng răng β = 20°–65° và số răng tối thiểu zmin = 12–14.
• Tỉ số truyền của cặp bánh răng trụ chéo được tính như sau:
• i12 = ω1/ω2 = (r2·cos β2)/(r1·cos β1) = z2/z1
• Khi δ = 90° thì tỉ số truyền trở thành:
• i12 = (r2/r1)·tan β1 = (r2/r1)·cot β2
• Với trục vít – bánh vít, tỉ số truyền và các thông số được tính như sau:
• i12 = z2/z1
• tan λ = z1/q
• d1 = m1·q
• Trong các công thức trên, z1 là số đầu mối ren (thường 1–4), còn q là hệ số đường kính.
• Với bánh răng nón, tỉ số truyền được tính như sau:
• i12 = sin φ2/sin φ1 = z2/z1
• Chiều cao đầu răng và chiều cao chân răng là h' = m và h'' = 1,25m.
• Số răng tối thiểu để không cắt chân răng là:
• z ≥ 17/cos φ
Trục giao nhau dùng bánh răng nón, trục chéo nhau dùng bánh răng trụ chéo hoặc trục vít – bánh vít.
Dùng để làm gì
Chọn cặp bánh răng không gian khi hai trục truyền động không song song: bánh răng nón cho trục giao nhau, bánh răng trụ chéo cho trục chéo nhau (đổi chiều quay chỉ cần đổi góc nghiêng răng, không cần thêm bánh trung gian), trục vít – bánh vít khi cần tỉ số truyền rất lớn vì z1 chỉ 1–4 đầu mối trong khi bánh vít có rất nhiều răng.
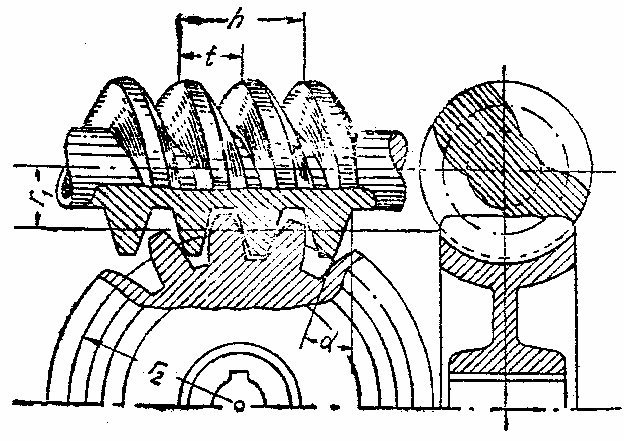
Cặp trục vít – bánh vít (Hình 8.4)
Học về gì: Nối nhiều cặp bánh răng thành một hệ để thực hiện tỉ số truyền lớn, nhiều tỉ số truyền khác nhau, hoặc tổng hợp và phân chia chuyển động quay.
Hệ thường là hệ mà mọi bánh răng đều có trục cố định.
Hệ vi sai là hệ có ít nhất một bánh có trục di động.
Hệ hành tinh là hệ vi sai có một bánh trung tâm cố định.
Công thức nhớ:
• Tỉ số truyền của hệ thường được tính như sau:
• i1n = (−1)k·(z2/z1)·(z3/z2')·…·(zn/zn−1')
• Trong công thức trên, k là số cặp bánh răng ngoại tiếp.
• Khi k chẵn thì trục đầu và trục cuối quay cùng chiều nhau.
• Công thức Willis cho tỉ số truyền tương đối của hệ vi sai khi xem cần C đứng yên là:
• imqC = (ωm − ωC)/(ωq − ωC)
• Với hệ hành tinh (bánh q cố định), tỉ số truyền giữa bánh trung tâm m và cần C là:
• imC = 1 − imqC
Bánh vệ tinh là bánh vừa quay quanh trục của nó vừa quay theo cần C. Bánh trung tâm là bánh có trục cố định. Còn cần C là khâu mang trục của bánh vệ tinh và quay quanh trục cố định.
• Điều kiện làm việc của hệ hành tinh một cấp gồm điều kiện đồng trục và điều kiện lắp:
• Điều kiện đồng trục: z3 = z1 + 2z2
• Điều kiện lắp: (z1 + z3)/k = γ nguyên, trong đó k là số bánh vệ tinh.
Công thức Willis imqC = (ωm − ωC)/(ωq − ωC) là chìa khóa để tính hệ vi sai và hệ hành tinh.
Dùng để làm gì
Thiết kế hộp giảm tốc hành tinh với tỉ số truyền lớn trong khuôn khổ nhỏ gọn (VD1: i1C = 18/5, k = 3, z1 = 20, z2 = 16, z3 = 52; VD2: i1C = 5,5, k = 4, z1 = 16, z2 = 28, z3 = 72); hộp vi sai ô tô cho hai bánh xe quay khác tốc độ khi vào cua (ωC = (ω1 + ω3)/2); máy tiện trục khuỷu dùng hệ hành tinh có z1 = z3 để bánh 3 luôn tịnh tiến mà lưỡi dao đuổi theo cổ trục.
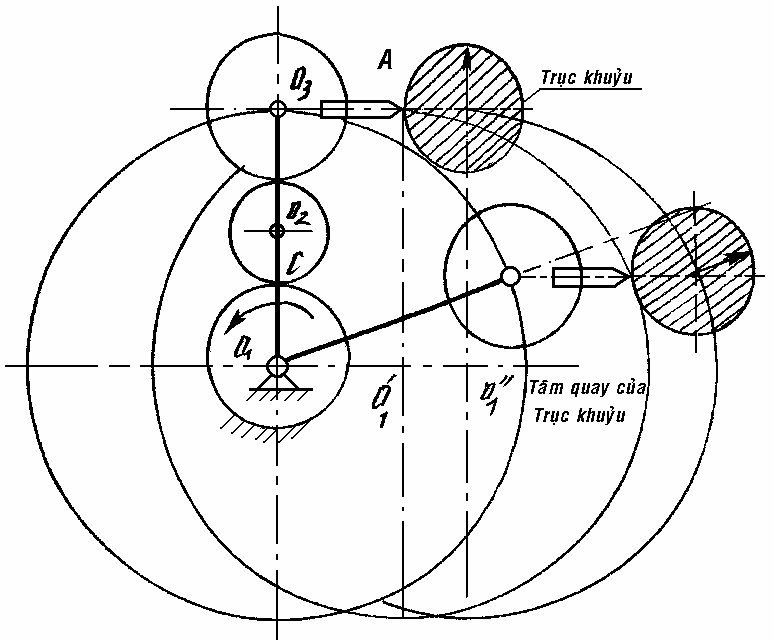
Hệ hành tinh trong máy tiện trục khuỷu (Hình 9.14)
Học về gì: Khớp Các-đăng truyền chuyển động giữa hai trục giao nhau, cơ cấu Man biến chuyển động liên tục thành gián đoạn, truyền động đai nhờ ma sát.
Khớp Các-đăng truyền chuyển động giữa hai trục giao nhau, góc α không lớn lắm nhưng có thể thay đổi ngay trong khi làm việc.
Cơ cấu Man biến chuyển động liên tục của khâu dẫn thành chuyển động gián đoạn lúc quay lúc ngừng của khâu bị dẫn.
Truyền động đai truyền chuyển động nhờ ma sát giữa dây đai và bánh đai.
Công thức nhớ:
• Tỉ số truyền của khớp Các-đăng được tính như sau:
• i12 = ω1/ω2 = (1 − sin2α·cos2φ1)/cos α
• Tỉ số truyền này thay đổi tuần hoàn theo φ1, nên trục dẫn quay đều mà trục bị dẫn vẫn quay không đều.
• Hệ số dao động được tính như sau:
• δ = (ω2max − ω2min)/ω1 = sin α·tan α
• Góc α càng lớn thì dao động càng mạnh.
• Cách khắc phục dao động là dùng khớp Các-đăng kép: khi α1 = α2 và hai chạc của trục trung gian cùng nằm trong một mặt phẳng thì i12 = 1.
• Hệ số chuyển động của cơ cấu Man được tính như sau:
• k = tp/to = (z − 2)/(z + 2)
• Trong công thức trên, z là số rãnh của đĩa sao.
• Khi z = 4 thì k = 1/3, nghĩa là đĩa sao chỉ quay trong 1/3 thời gian một vòng của đĩa dẫn.
• Công thức Ơle cho truyền động đai là:
• S2/S1 = efβ
• Trong công thức trên, S2 và S1 là lực căng của nhánh căng và nhánh chùng, f là hệ số ma sát, còn β là góc ôm trên bánh nhỏ.
Nhánh căng là nhánh đai có lực căng lớn.
Nhánh chùng là nhánh đai có lực căng nhỏ.
Góc ôm là góc đai ôm lấy bánh nhỏ.
• Tăng góc ôm β hoặc hệ số ma sát f thì tải truyền được tăng.
Khớp Các-đăng đơn làm trục bị dẫn quay không đều; khớp Các-đăng kép (α1 = α2) khắc phục được điều đó.
Dùng để làm gì
Khớp Các-đăng dùng khi hai trục giao nhau góc α và góc này thay đổi ngay trong khi làm việc; cơ cấu Man dùng trong máy tự động khi cần khâu bị dẫn lúc quay lúc ngừng (đĩa sao thường 4, 6 hoặc 8 rãnh); truyền động đai dùng khi truyền chuyển động nhờ ma sát, phải căng đai trước với lực S0, để nhánh chùng phía trên để tăng góc ôm.
Khớp Các-đăng là khớp mà mỗi đầu trục mang một chạc nối với một nhánh của khâu hình chữ thập.
Đĩa sao là đĩa có nhiều rãnh hướng tâm, chốt của đĩa dẫn lọt vào rãnh để gạt đĩa sao quay từng đoạn.
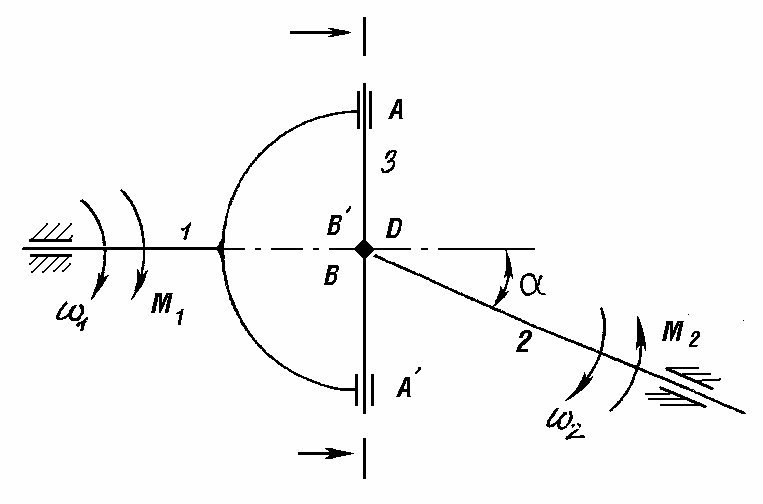
Khớp Các-đăng: hai trục giao nhau góc α, nối bằng khâu chữ thập 3
Học về gì: Vận tốc góc khâu dẫn trong thực tế biến thiên theo thời gian chứ không phải hằng số; chương này quy đổi mọi lực và khối lượng về khâu dẫn để tính vận tốc thực và làm đều chuyển động bằng bánh đà.
Momen cản thay thế là một momen đặt trên khâu dẫn thay thế cho tất cả các lực cản và momen cản trên các khâu.
Momen quán tính thay thế là một momen quán tính đặt trên khâu dẫn thay thế cho mọi khối lượng và momen quán tính của các khâu.
Bánh đà là khối lượng phụ lắp thêm lên khâu dẫn để tích trữ năng lượng khi thừa và giải phóng khi thiếu, làm đều chuyển động máy.
Công thức nhớ:
• Momen cản thay thế được tính bằng cách thay mọi lực cản và momen cản trên các khâu bằng một momen đặt trên khâu dẫn:
• MC = Σ(Mk·ωk/ω1 + Pk·vk/ω1)
• Momen quán tính thay thế được tính bằng cách thay mọi khối lượng và momen quán tính của các khâu bằng một momen quán tính đặt trên khâu dẫn:
• J = Σ(mk·vSk2/ω12 + JSk·ωk2/ω12)
• Động năng của máy được tính như sau:
• E = ½·J·ω12
• Hệ số không đều được tính như sau:
• δ = (ω1max − ω1min)/ωtb, với ωtb = (ω1max + ω1min)/2
• Máy được coi là chuyển động đều khi δ ≤ [δ] cho phép.
δ là hệ số không đều, dùng để đánh giá mức độ vận tốc góc dao động quanh giá trị trung bình.
• Momen quán tính bánh đà được tính như sau:
• J' = max|A|/(ωtb2·[δ]) và Jđ = J' − J
• Trong công thức trên, max|A| là công lớn nhất (trị tuyệt đối) trong một chu kỳ bình ổn.
• Bánh đà càng lớn thì máy chạy càng đều, nên bánh đà được lắp ở trục quay nhanh.
Quy đổi mọi lực và khối lượng về khâu dẫn rồi mới tính vận tốc thực và chọn bánh đà.
Dùng để làm gì
Cặp bánh răng i12 = 3,5: khâu 1 quay một vòng thì khâu 2 mới quay 2/7 vòng, nên sau 7 vòng khâu 1 và 2 vòng khâu 2 hai khâu mới cùng về vị trí ban đầu — chu kỳ động học Φ = 14π; biết chu kỳ này mới tính được vận tốc thực và chọn bánh đà để máy chạy đều trong giới hạn [δ] cho phép.
Chu kỳ động học là chu kỳ chuyển vị của máy hay cơ cấu; còn chu kỳ bình ổn là chu kỳ mà vận tốc góc khâu dẫn biến thiên có chu kỳ.
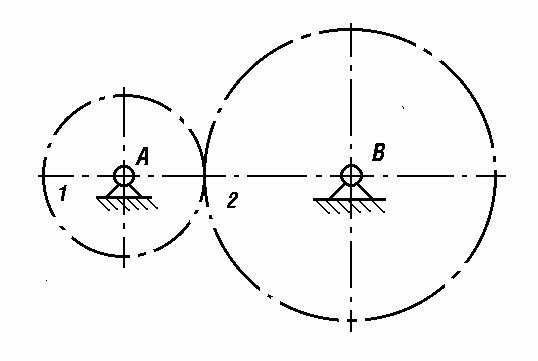
Cặp bánh răng trong ví dụ: i₁₂ = 3,5, chu kỳ động học Φ = 14π
Học về gì: Hiệu suất là tỉ số giữa công có ích và công máy tiêu thụ trong một chu kỳ bình ổn; chương này tính hiệu suất từng phần tử rồi ghép lại thành hiệu suất chung của máy, kể cả hệ bánh răng hành tinh.
Công có ích là công của lực cản kỹ thuật trong một chu kỳ.
Chu kỳ bình ổn là chu kỳ mà vận tốc góc khâu dẫn biến thiên có chu kỳ.
Công thức nhớ:
• Hiệu suất được định nghĩa như sau:
• η = Aci/Ađ = 1 − Ams/Ađ
• Trong công thức trên, Aci là công có ích, còn Ams là công của lực ma sát.
• Hiệu suất luôn thỏa 0 < η ≤ 1, còn khi η ≤ 0 thì máy không chạy được.
• Khi các phần tử nối tiếp nhau, hiệu suất chung là tích các hiệu suất thành phần:
• η = η1·η2·…·ηn
• Khi các phần tử nối song song, hiệu suất chung là công có ích chia cho tổng công đưa vào từng nhánh:
• η = ΣAi/Σ(Ai/ηi)
• Hiệu suất của cặp bánh răng ăn khớp ngoài được tính như sau:
• η = 1 − (f·π·ε/2)·(1/z1 + 1/z2)
• Trong công thức trên, f là hệ số ma sát, còn ε là hệ số trùng khớp.
• Khi tính toán thường lấy η = 0,98 ÷ 0,99 cho một cặp bánh răng.
• Hiệu suất của hệ bánh răng hành tinh được tính như sau:
• η = 1 − Nms/Nđ
• Hiệu suất này được tính qua hiệu suất ηc của hệ thường tương ứng.
• Chọn tỉ số truyền không hợp lý có thể làm η ≤ 0, tức là hệ bị tự hãm và không làm việc được.
Hiệu suất η = Aci/Ađ; khi η ≤ 0 thì máy không chạy được.
Dùng để làm gì
Tính công suất động cơ dẫn động máy tời thu lưới đánh tôm: momen cản mỗi tang M = 5000 N·m, tỉ số truyền chung i = 120, η trục vít 0,8 và η bánh răng 0,97 cho η chung ≈ 0,77; momen trên trục động cơ Mđ ≈ 108,23 N·m và công suất cần chọn Nđ ≈ 20671 W (nđ ≈ 1910 vòng/phút).
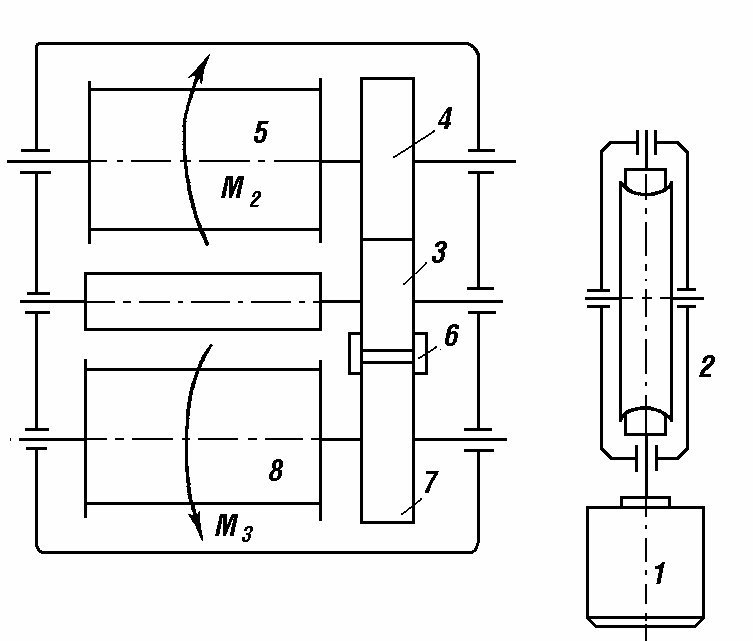
Máy tời thu lưới: 1 động cơ, 2 hộp số, 3–4–6–7 bánh răng, 5 và 8 là hai tang quay
Học về gì: Tải trọng thay đổi bất thường làm công động và công cản mất cân bằng, máy mất chế độ bình ổn; chương này nghiên cứu bộ điều tốc tự động giữ số vòng quay cho trước, chủ yếu là bộ điều tốc ly tâm.
Bộ điều tốc ly tâm là bộ điều tốc dùng lực ly tâm của các quả nặng quay để điều chỉnh lượng nhiên liệu, giữ số vòng quay cho trước.
Công thức nhớ:
• Mức độ không đều được tính như sau:
• δ = (nmax − nmin)/ntb
• Trong công thức trên, nmax là số vòng quay khi nhả tải hoàn toàn, còn nmin là số vòng quay khi tải lớn nhất.
• Động cơ pittông thường có δ = 0,02 ÷ 0,08.
• Liên hệ ngược mềm làm giảm δ về 0.
Liên hệ ngược mềm là loại liên hệ ngược làm cho δ giảm về 0, tức động cơ giữ đúng số vòng quay cho trước ở mọi tải.
• Lực nâng của bộ điều tốc được tính như sau:
• P = mA·ω2·(a2/(2b2))·z
• Lực ly tâm của quả nặng nâng con trượt D, còn lực hạ Q (trọng lượng quả nặng, con trượt và lực lò xo) kéo con trượt xuống.
Quả nặng là khối nặng quay theo trục bộ điều tốc, văng ra xa khi quay nhanh.
Con trượt D là chi tiết trượt dọc trục, nối với thanh răng nhiên liệu.
• Điều kiện cân bằng ở chế độ bình ổn là P = Q, tức là:
• ω2·fP(z) = fQ(z)
• Giao điểm của hai đường đặc tính P và Q cho vị trí cân bằng của con trượt.
Đường đặc tính là đồ thị lực nâng P và lực hạ Q theo vị trí con trượt z.
• Độ không nhạy được tính như sau:
• η = (ω'' − ω')/ω
• Trong công thức trên, ω' và ω'' là vận tốc góc khi con trượt bắt đầu đi xuống và đi lên do ma sát.
Độ không nhạy η đo khoảng vận tốc góc mà bộ điều chỉnh không phản ứng vì ma sát.
• Giảm độ không nhạy η bằng cách giảm lực ma sát quy đổi về con trượt.
Bộ điều tốc giữ số vòng quay cho trước bằng cách cân bằng lực nâng ly tâm P với lực hạ Q.
Dùng để làm gì
Bộ điều tốc không giữ được đúng số vòng quay cho trước n = 300 vòng/phút: nhả tải hoàn toàn thì nmax = 304 vòng/phút, tải lớn nhất thì nmin = 296 vòng/phút, nên ntb = 300 vòng/phút và δ = 0,026; δ là thước đo chất lượng bộ điều tốc, quyết định khả năng làm việc song song ổn định của các động cơ.
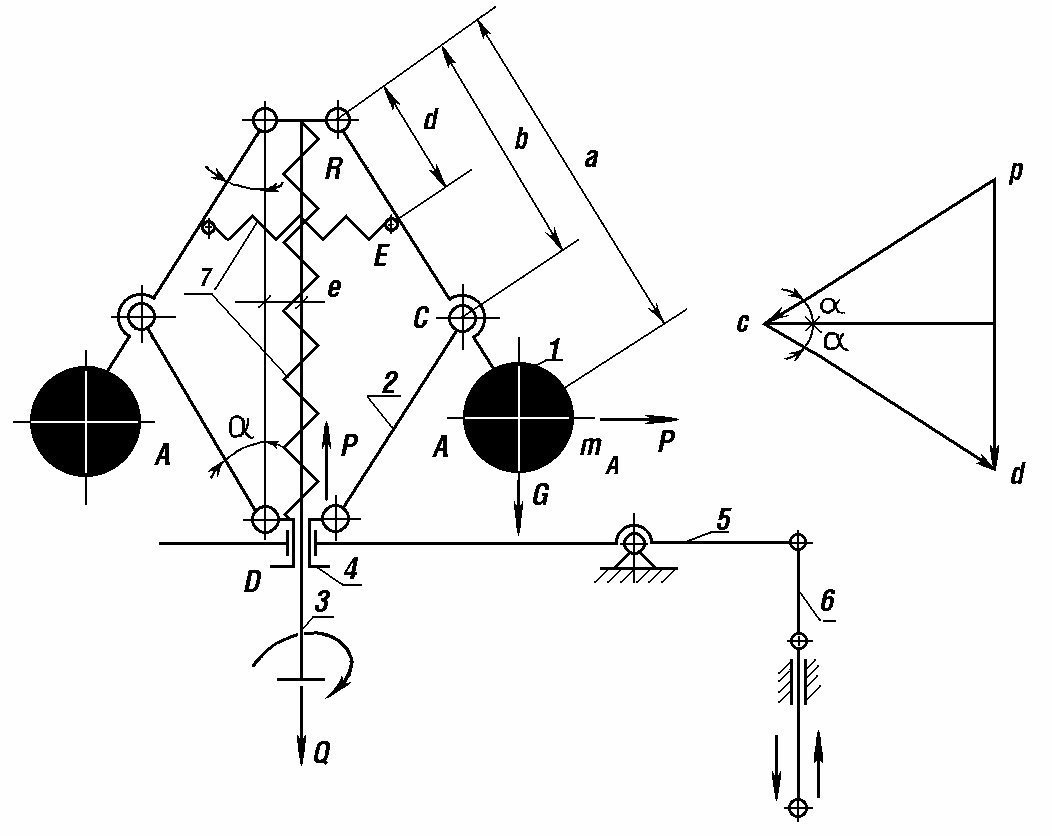
Bộ điều tốc ly tâm trực tiếp: quả nặng 1, lò xo 7, trục 3, con trượt D, khâu 4–6 nối thanh răng nhiên liệu
Học về gì: Lực quán tính của khâu quay gây phản lực động phụ ở ổ đỡ, làm máy rung, mòn nhanh, giảm hiệu suất; cân bằng máy bằng cách phân bố lại khối lượng để triệt tiêu chúng.
Phản lực động phụ là phản lực ở ổ đỡ do lực quán tính gây ra.
Công thức nhớ:
• Lực ly tâm và các thành phần của nó được tính như sau:
• Pi = mi·ri·ω2, với Px = m·xS·ω2, Py = m·yS·ω2
• MOx = Jyz·ω2, MOy = Jxz·ω2
• Trong các công thức trên, Jxz và Jyz là momen quán tính ly tâm.
• Điều kiện cân bằng là:
• Px = Py = MOx = MOy = 0, tức xS = yS = Jxz = Jyz = 0
• Điều này có nghĩa là trục quay phải là trục quán tính chính trung tâm.
Trục quán tính chính trung tâm là trục đi qua trọng tâm và làm cho các momen quán tính ly tâm Jxz, Jyz bằng 0; Jxz, Jyz là momen quán tính ly tâm của vật quay đối với các mặt tọa độ Oxz, Oyz.
• Với cân bằng tĩnh (vật quay mỏng như bánh răng, puli), chỉ cần thỏa:
Cân bằng tĩnh là cân bằng vật quay mỏng, tức vật quay có kích thước theo chiều trục nhỏ, như bánh răng, puli.
• xS = yS = 0, tức Σmi·ri = 0
• Cách cân bằng tĩnh là thêm đối trọng hoặc bớt vật liệu ở điểm xuyên tâm đối.
Đối trọng là khối lượng thêm vào để cân bằng lực quán tính.
• Với cân bằng động (vật quay dày), phải thỏa cả hai điều kiện trên.
Cân bằng động là cân bằng vật quay dày, tức vật quay có kích thước theo chiều trục lớn hơn kích thước theo đường kính.
• Cân bằng động khử mất cân bằng trên hai mặt phẳng ở hai đầu trục.
• Đối trọng trong cân bằng động được tính bằng phương pháp ba lần thử:
• m = mt·a0/OL
Cân bằng khi trục quay là trục quán tính chính trung tâm: xS = yS = Jxz = Jyz = 0.
Dùng để làm gì
Cân bằng roto máy điện 28 kg (n = 500 vòng/phút, r = 100 mm): a0 = 0,025 mm cho khối lượng thử mt = 0,042 kg; đo a1 = 0,037 mm, xoay thử 180° được a2 = 0,015 mm, vẽ hoạ đồ được OL = 0,0145 mm và góc 34°, gắn đối trọng m = 72,4 g theo phương OL thì dao động giảm rõ rệt.
Roto là vật quay quanh một trục cố định.
Phương pháp ba lần thử là đo dao động ba lần — không đối trọng, có đối trọng thử, rồi xoay đối trọng thử 180° — để vẽ họa đồ tìm vị trí và khối lượng đối trọng.
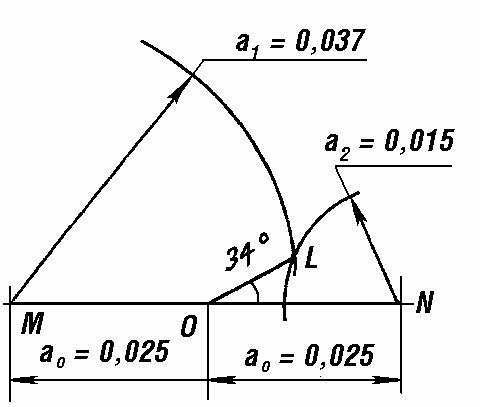
Hoạ đồ ba lần thử: MN = 2a₀, hai cung a₁ = 0,037 và a₂ = 0,015 mm cắt nhau tại L, OL = 0,0145 mm
• V.1 — Cấu trúc và xếp loại cơ cấu: khâu, khớp động, bậc tự do và xếp loại cơ cấu phẳng.
• V.2 — Phân tích động học cơ cấu phẳng: vị trí, vận tốc và gia tốc điểm và khâu trong cơ cấu phẳng.
• V.3 — Phân tích lực trên cơ cấu phẳng: lực quán tính, áp lực khớp động và lực (mômen) cân bằng trên khâu dẫn.
• V.4 — Lực ma sát: lực và mô men ma sát trong các khớp tịnh tiến, chêm, ren vít và ổ trục, điều kiện tự hãm.
• V.5 — Cơ cấu phẳng toàn khớp loại thấp: cơ cấu 4 khâu bản lề và các biến thể, điều kiện quay toàn vòng, tỷ số truyền và hệ số về nhanh.
• V.6 — Cơ cấu cam: cam biến chuyển động của cam thành quy luật của cần, đồ thị chuyển vị, vận tốc, gia tốc, góc áp lực và biên dạng cam.
• V.7 — Cơ cấu Bánh răng phẳng: truyền quay giữa hai trục song song bằng cặp bánh răng ăn khớp trực tiếp.
• V.8 — Cơ cấu bánh răng không gian: truyền quay giữa hai trục không song song bằng bánh răng nón, bánh răng trụ chéo hoặc trục vít – bánh vít.
• V.9 — Hệ bánh răng: nối nhiều cặp bánh răng thành một hệ để thực hiện tỉ số truyền lớn hoặc tổng hợp và phân chia chuyển động quay.
• V.10 — Một số cơ cấu đặc biệt: khớp Các-đăng, cơ cấu Man và truyền động đai.
• V.11 — Chuyển động thực của máy: vận tốc góc khâu dẫn biến thiên theo thời gian, quy đổi về khâu dẫn và làm đều chuyển động bằng bánh đà.
• V.12 — Hiệu suất: tỉ số giữa công có ích và công máy tiêu thụ, hiệu suất từng phần tử ghép thành hiệu suất chung của máy.
• V.13 — Điều chỉnh tự động chuyển động máy: bộ điều tốc tự động giữ số vòng quay cho trước, chủ yếu là bộ điều tốc ly tâm.
• V.14 — Cân bằng máy: lực quán tính của khâu quay gây phản lực động phụ ở ổ đỡ, cân bằng máy bằng cách phân bố lại khối lượng.